第五章 SPI:协议、按钮驱动与 W25Q64 实验
5.1 [SPI]电路结构和通信协议
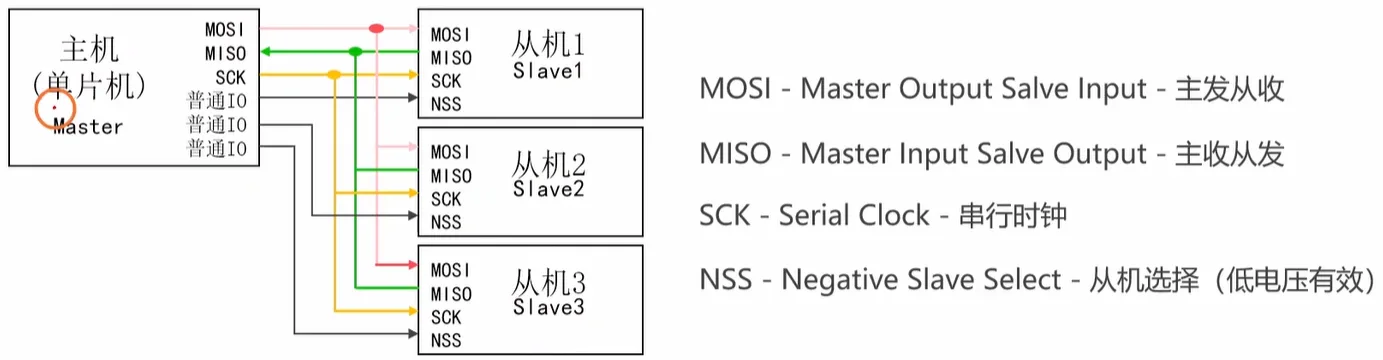
SPI 总线的电路结构
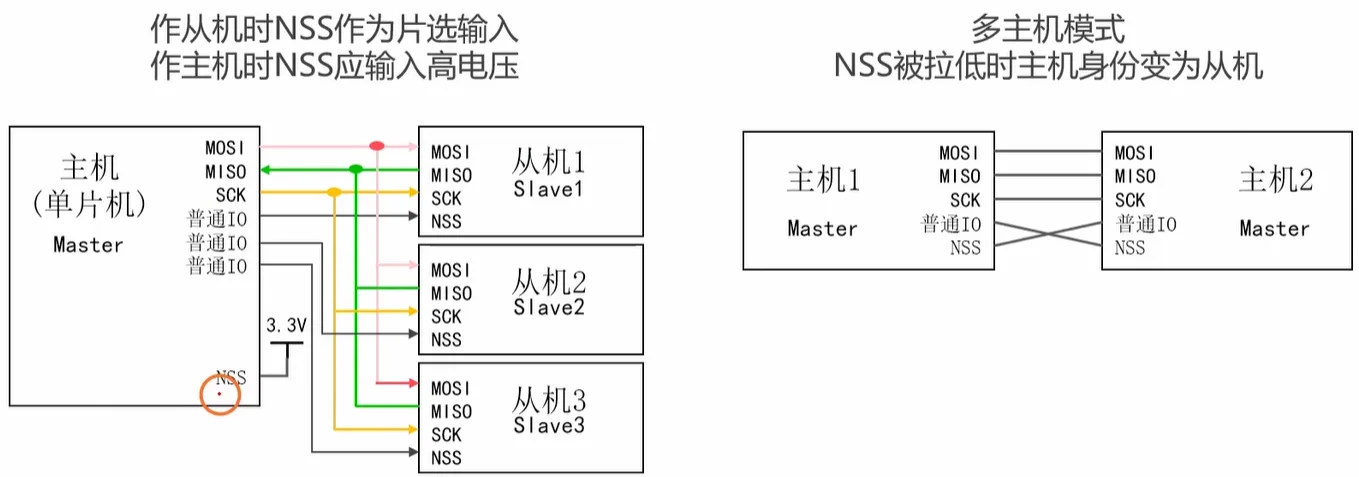
NSS 引脚的作用(SPI 通信场景)
NSS(Negative Slave Select,也常叫 CS/Chip Select,片选)是 SPI 通信中从机选择的关键信号,核心作用如下:
1. 选中目标从机
- SPI 总线是共享总线(MOSI/MISO/SCK 所有从机共用),主机通过拉低对应从机的 NSS 引脚,来指定本次通信要和哪一个从机交互。
- 只有 NSS 被拉低的从机才会被激活,响应主机的读写指令;其他 NSS 为高电平的从机处于高阻态 / 休眠状态,不会干扰总线。
- 如图中:主机要和「从机 2」通信时,只需要拉低从机 2 的 NSS,从机 1、从机 3 的 NSS 保持高电平即可。
2. 界定通信边界
- 拉低 NSS:标志一次 SPI 通信的开始,从机开始监听总线数据。
- 拉高 NSS:标志本次通信的结束,从机复位状态,等待下一次被选中。
- 它相当于给每帧数据加上「开始 / 结束标记」,避免多帧数据混淆。
3. 防止总线冲突
未被选中的从机,其 MISO(主收从发)引脚会进入高阻态,不会向总线输出数据,避免多个从机同时发送导致总线电平冲突。
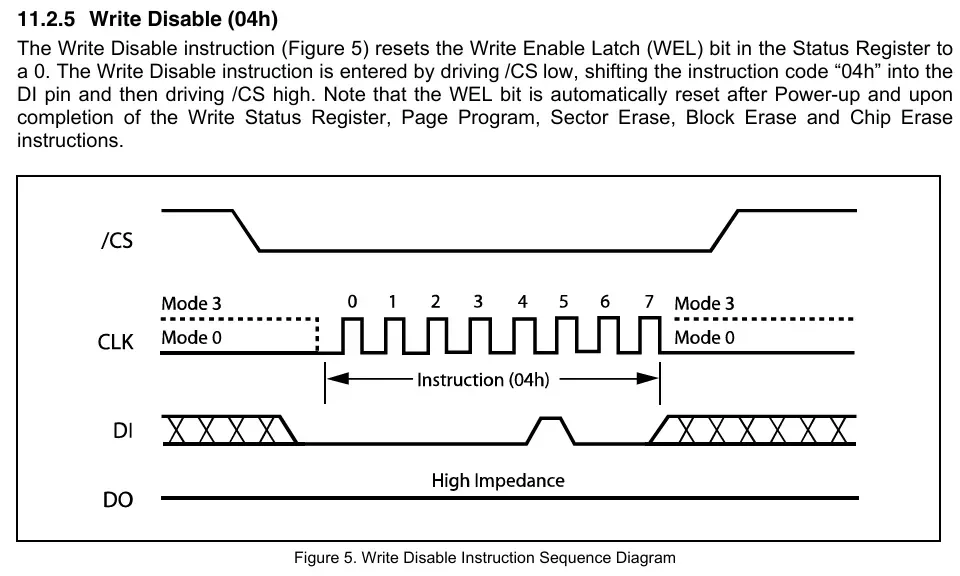
通信流程及波形
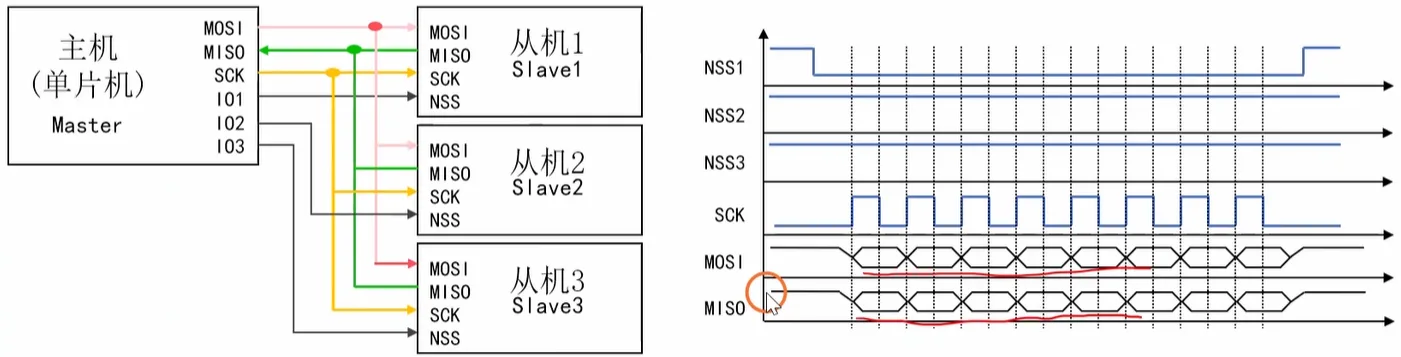
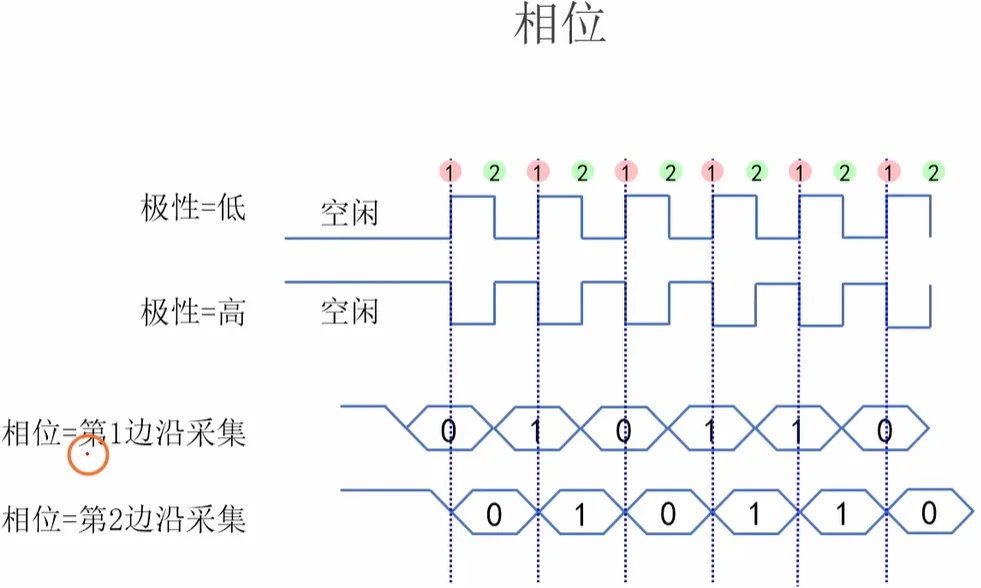
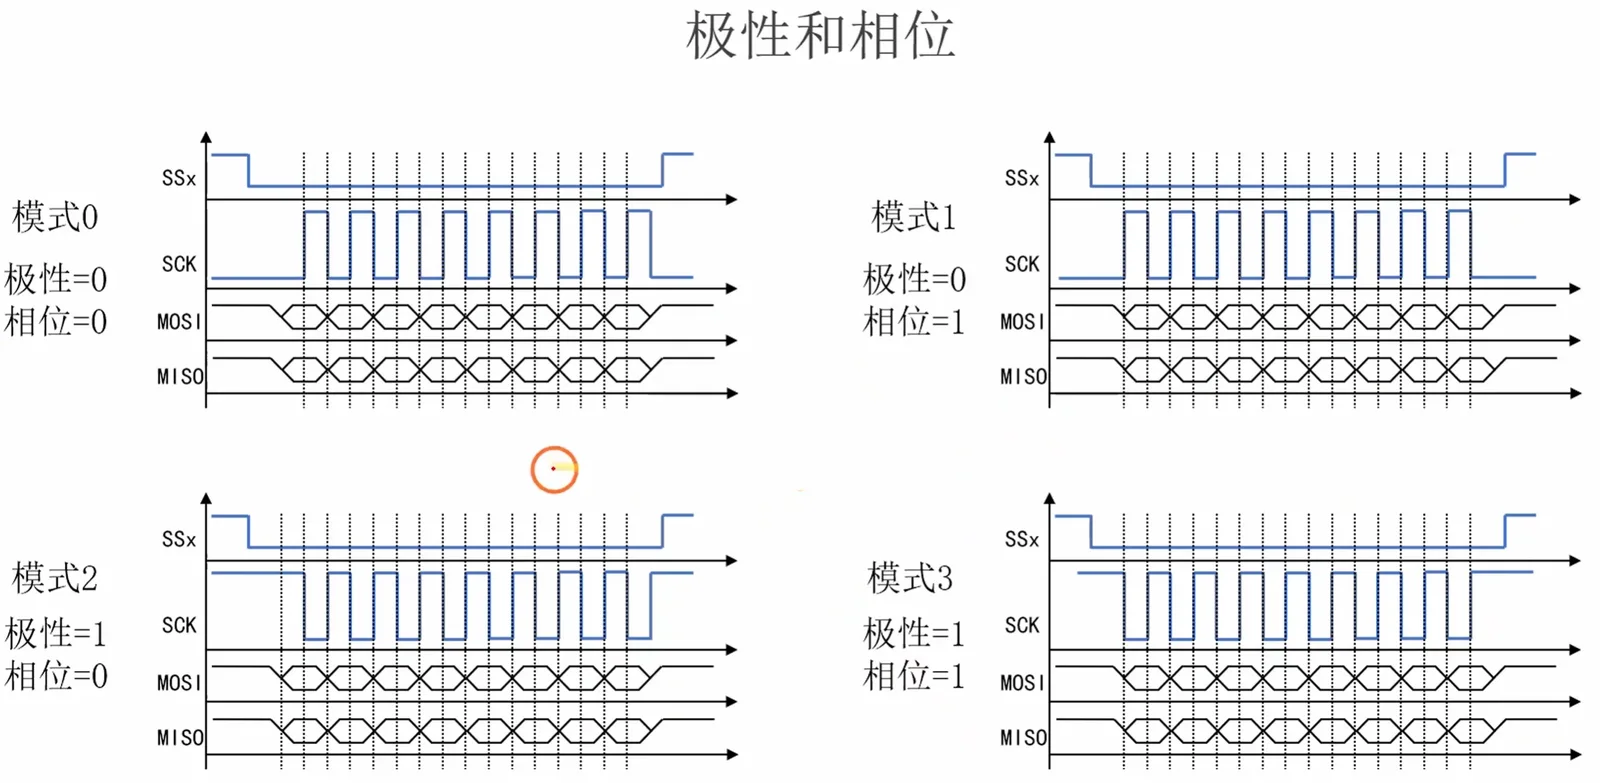
参数1:时钟信号的极性及相位
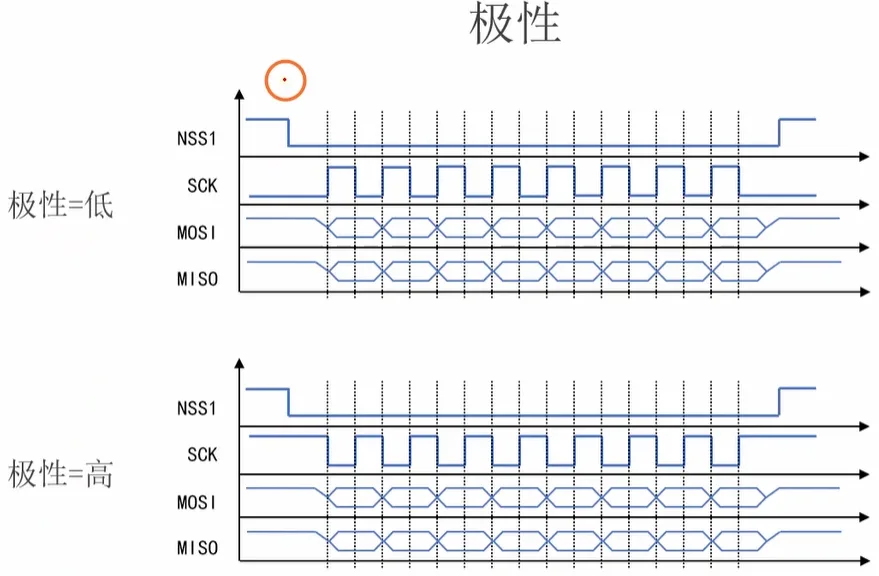
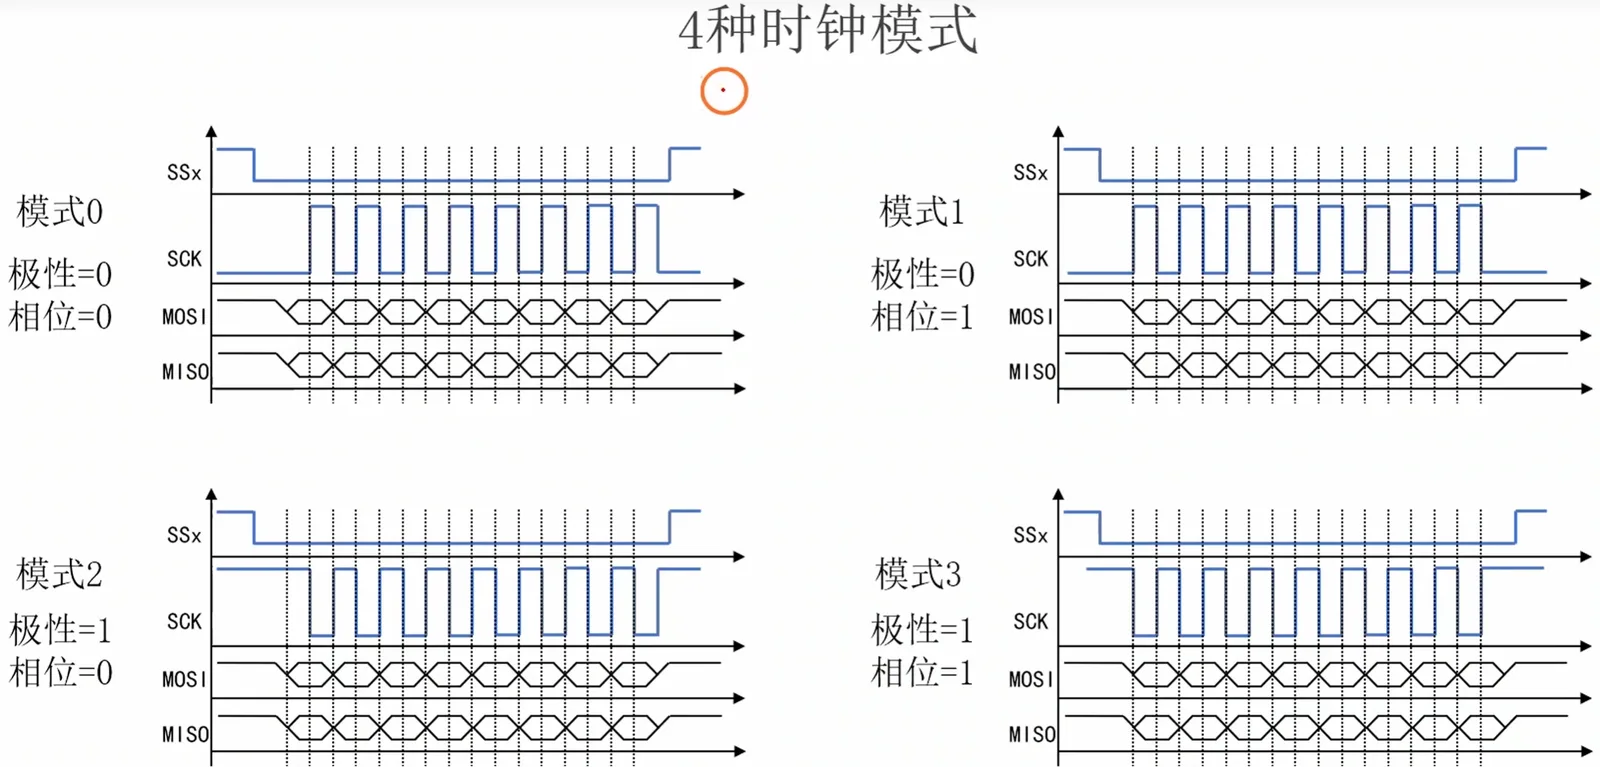
SPI 的4种模式
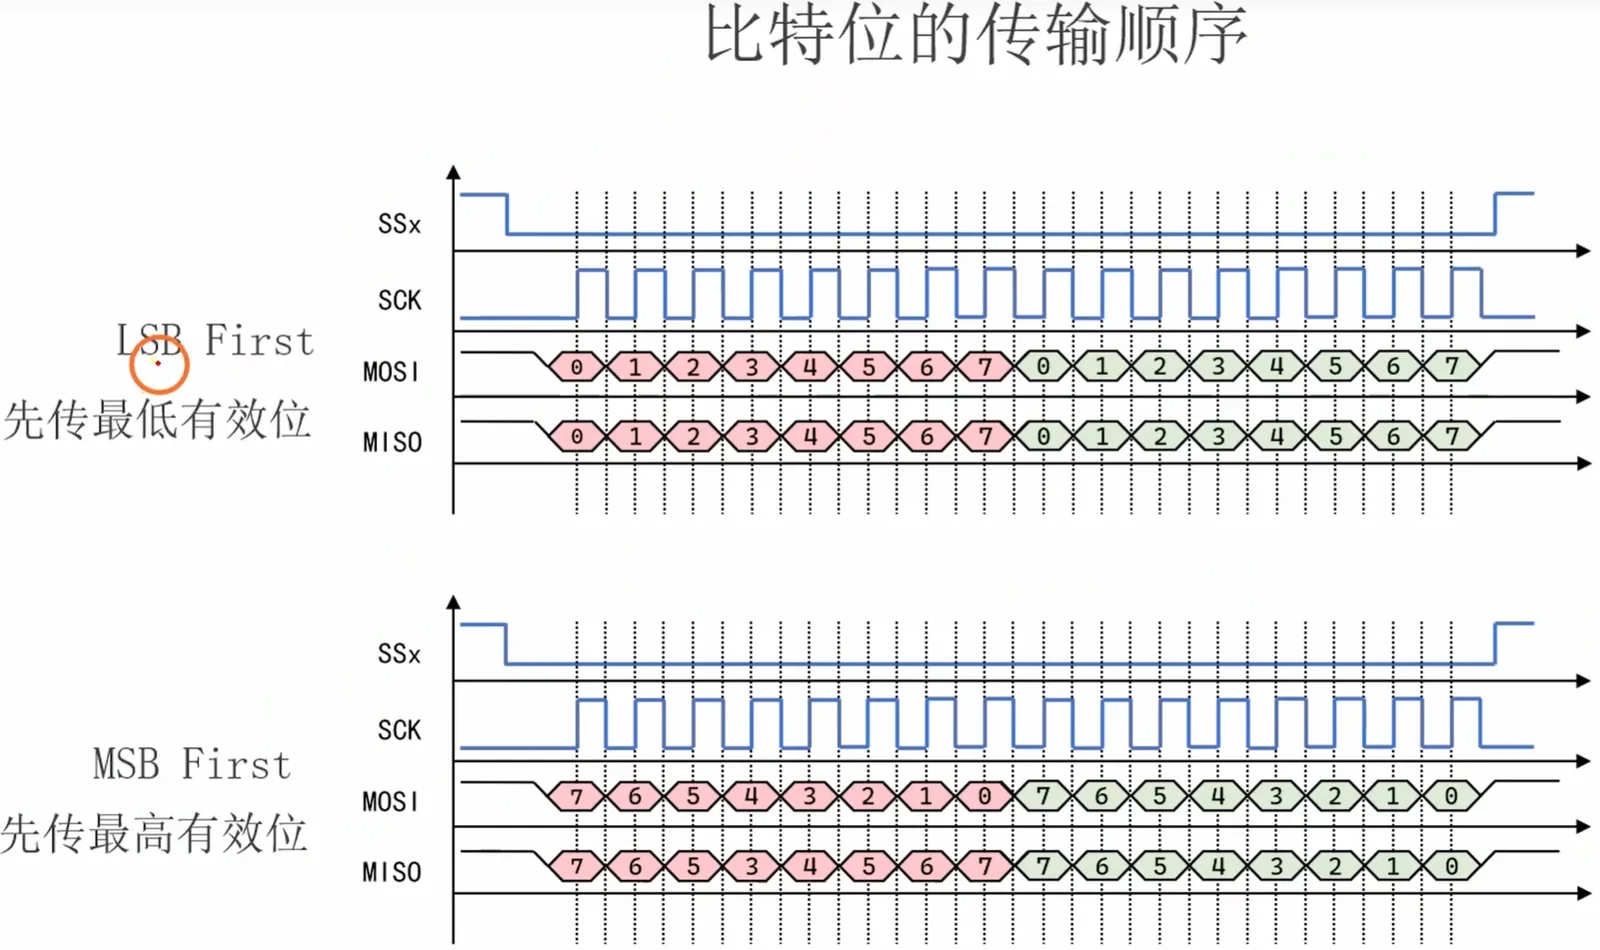
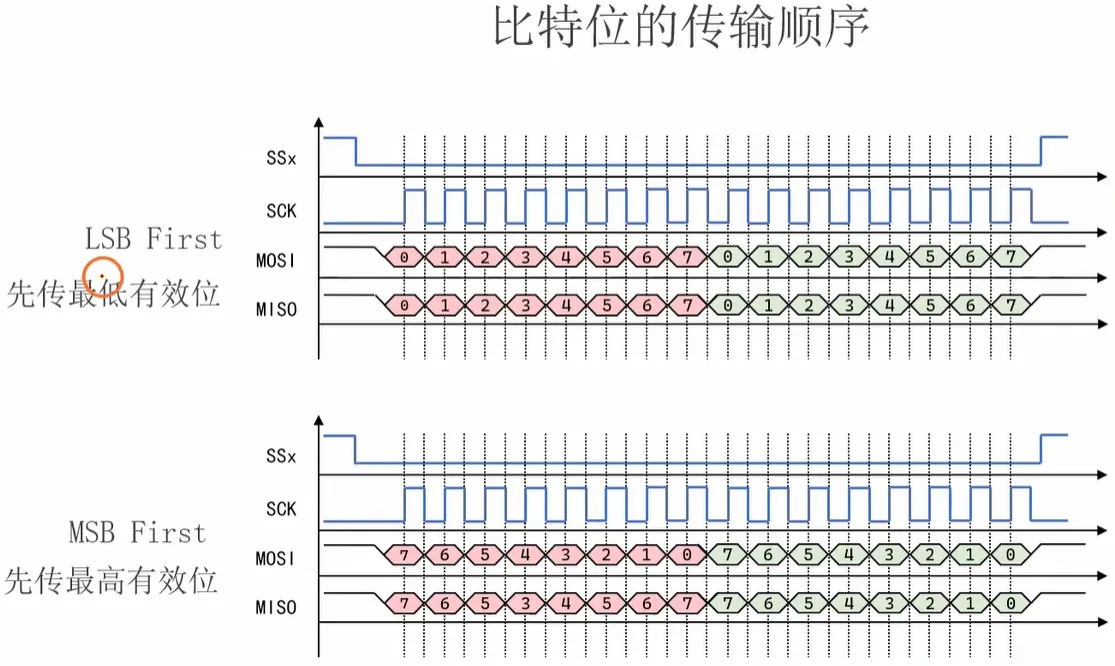
参数2:传输顺序
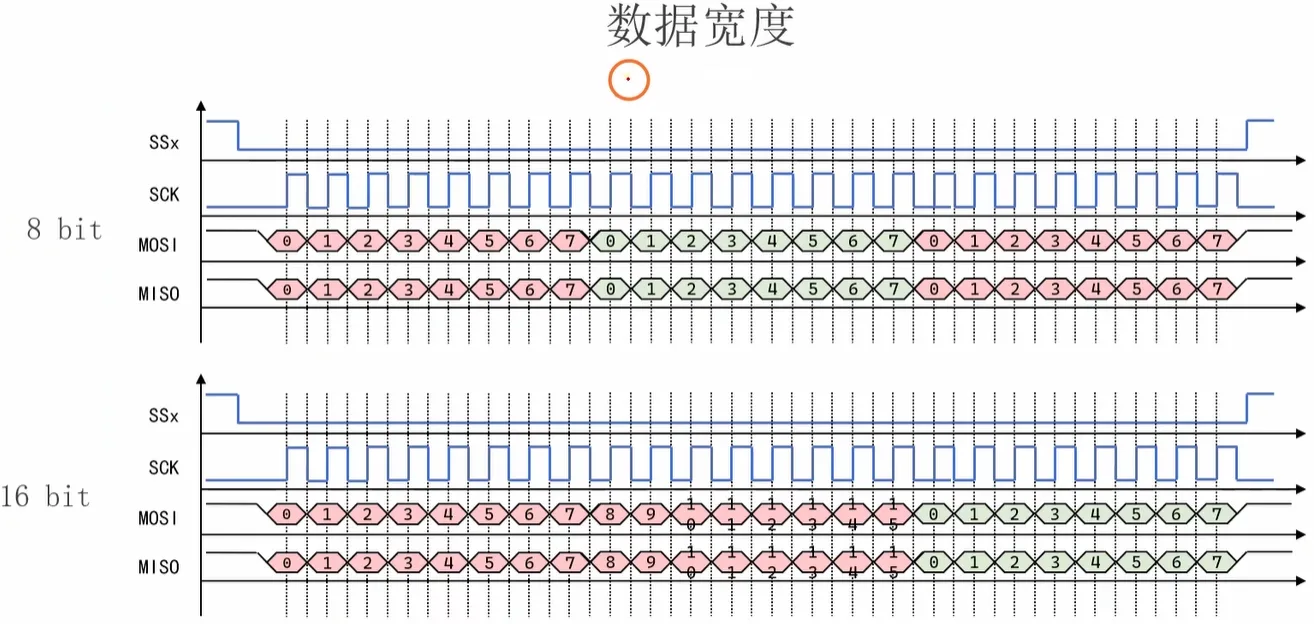
参数3:数据宽度
5.2 [番外]按钮驱动程序编写
连接电路
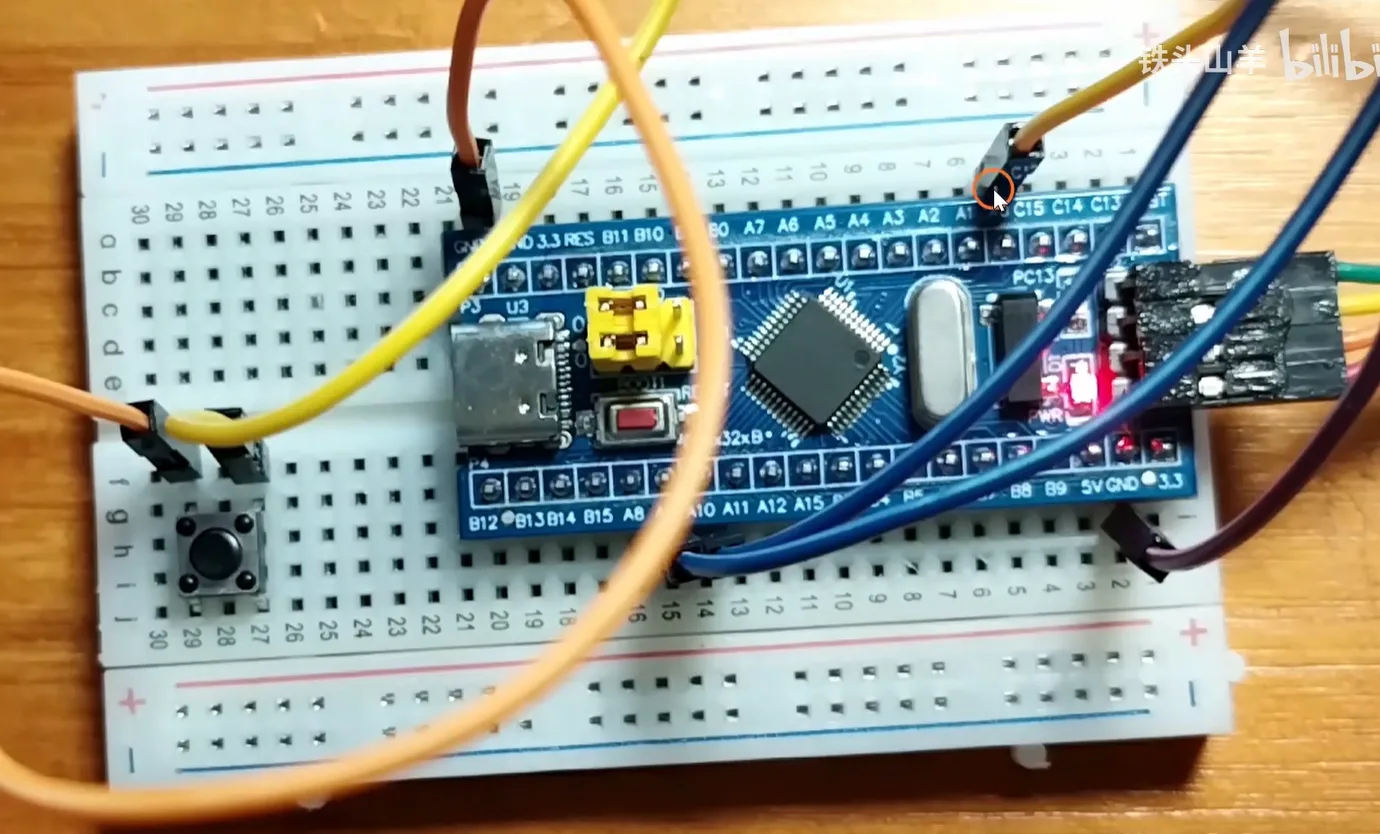
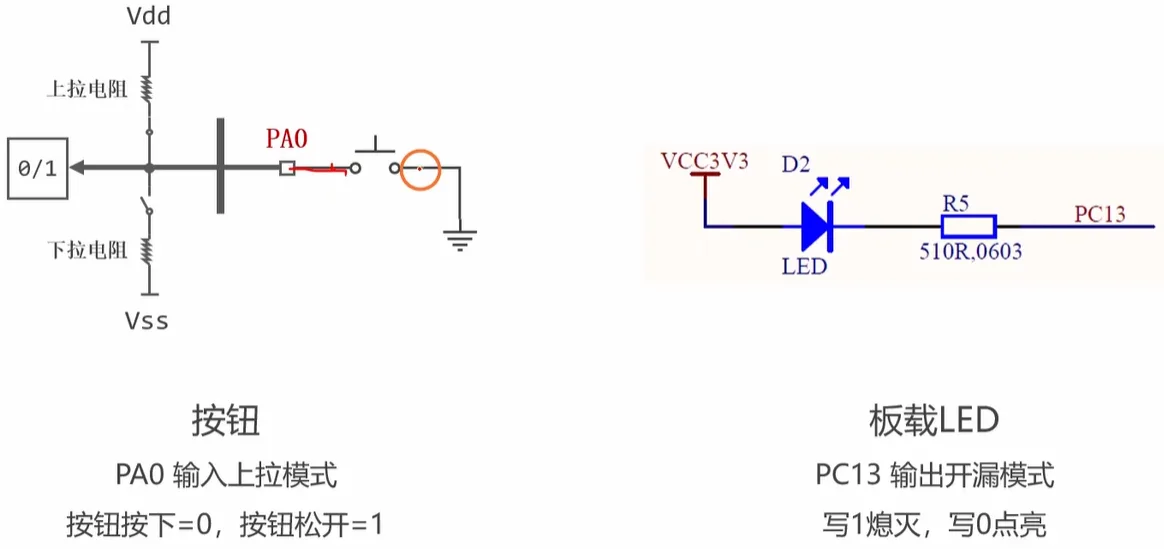
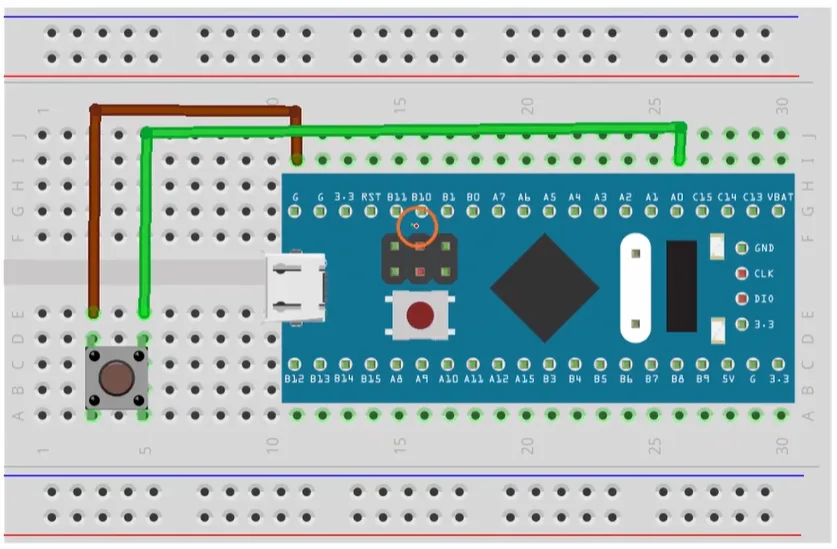
初始化板载LED和按钮
封装函数
void App_Button_Init(void);
void App_OnBoardLED_Init(void);

void App_Button_Init(void)
{
    // PA0
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_0;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;

    GPIO_Init(GPIOA, &GPIO_InitStruct);
}

void App_OnBoardLED_Init(void)
{
    // PC13
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;

    GPIO_Init(GPIOC, &GPIO_InitStruct);
}
按钮程序的基本原理
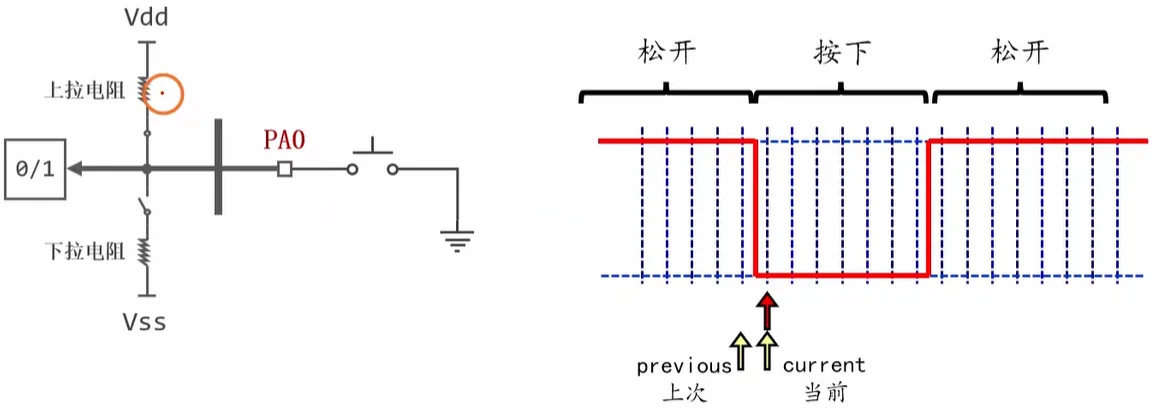
GPIO_ReadOutputDataBit
uint8_t GPIO_ReadOutputDataBit(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin);作用:读取指定 GPIO 端口输出数据寄存器(ODR)的某一个比特位,返回该引脚当前的输出电平状态。
实验代码
#include "stm32f10x.h"

void App_Button_Init(void);
void App_OnBoardLED_Init(void);

int main(void)
{
    App_Button_Init();    // 按钮初始化
    App_OnBoardLED_Init(); // LED初始化

    uint8_t current = Bit_SET, previous = Bit_RESET;

    while(1)
    {
      previous = current;

      current = GPIO_ReadInputDataBit(GPIOA, GPIO_Pin_0);

      if(current != previous)
      {
        if(current == Bit_SET)
        {
          // 改变LED
          if(GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_13) == Bit_SET)
          {
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
          }
          else
          {
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
          }
        }
        else
        {
        }
      }
    }
}

void App_Button_Init(void)
{
    // PA0
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_0;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;

    GPIO_Init(GPIOA, &GPIO_InitStruct);
}

void App_OnBoardLED_Init(void)
{
    // PC13
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;

    GPIO_Init(GPIOC, &GPIO_InitStruct);
}
按钮消抖的原理
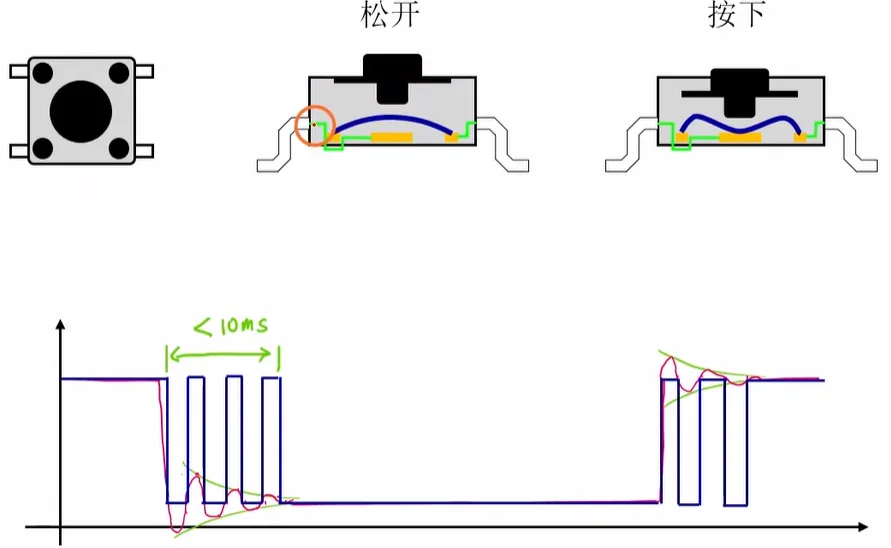
完整实验代码
#include "stm32f10x.h"
#include "Delay.h"

void App_Button_Init(void);
void App_OnBoardLED_Init(void);

int main(void)
{
    App_Button_Init();    // 按钮初始化
    App_OnBoardLED_Init(); // LED初始化

    uint8_t current = Bit_SET, previous = Bit_RESET;

    while(1)
    {
      previous = current;

      current = GPIO_ReadInputDataBit(GPIOA, GPIO_Pin_0);

      if(current != previous)
      {
        if(current == Bit_SET)
        {
          // 改变LED
          if(GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_13) == Bit_SET)
          {
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
          }
          else
          {
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
          }
        }
        else
        {
        }
        Delay(10);
      }
    }
}

void App_Button_Init(void)
{
    // PA0
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_0;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;

    GPIO_Init(GPIOA, &GPIO_InitStruct);
}

void App_OnBoardLED_Init(void)
{
    // PC13
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;

    GPIO_Init(GPIOC, &GPIO_InitStruct);
}
5.3 [番外]按钮代码的封装
搭建电路
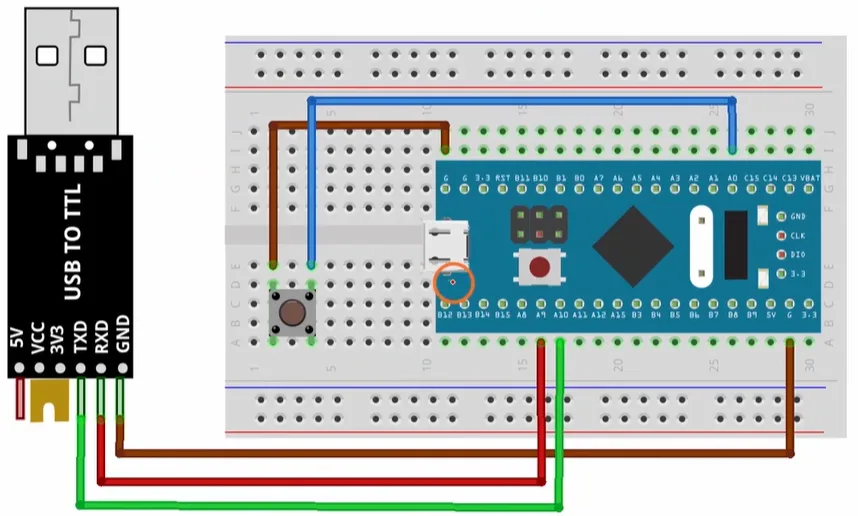
串口的初始化
实验代码
#include "stm32f10x.h"
#include "usart.h"

void App_USART1_Init(void);

int main(void)
{
    App_USART1_Init();
    My_USART_SendString(USART1, "Hello world.\r\n");

    while(1)
    {
    }
}

void App_USART1_Init(void)
{
    // #1. 初始化IO引脚 PA9 Tx P10 Rx
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_9;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_10;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOA, &GPIO_InitStruct);

    // #2. 初始化USART1
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);

    USART_InitTypeDef USART_InitStruct;
    USART_InitStruct.USART_BaudRate = 115200;
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    USART_InitStruct.USART_Parity = USART_Parity_No;
    USART_InitStruct.USART_StopBits = USART_StopBits_1;
    USART_Init(USART1, &USART_InitStruct);

    USART_Cmd(USART1, ENABLE);
}
按钮的初始化
My_Button_Init
void My_Button_Init(Button_TypeDef *Button, Button_InitTypeDef *Button_InistStruct);作用:初始化按钮(包括 IO 引脚的初始化)
struct GPIO_InitTypeDef {
    GPIO_TypeDef *GPIOx;          // IO引脚的端口号(如GPIOA、GPIOB)
    uint16_t GPIO_Pin;            // IO引脚的编号(如GPIO_Pin_0)
    uint32_t LongPressTime;       // 长按时间阈值(单位:ms),0表示默认值1000ms
    uint32_t LongPressInterval;   // 长按后持续触发的时间间隔(单位:ms),0表示默认值100ms
    uint32_t ClickInterval;        // 连击的最大时间间隔(单位:ms),0表示默认值200ms

    // 回调函数指针,未使用时填0
    void (*button_pressed_cb)(void);    // 按钮按下时的回调函数
    void (*button_released_cb)(void);   // 按钮抬起时的回调函数
    void (*button_clicked_cb)(uint8_t clicks); // 按钮点击时的回调函数(参数为连击次数)
    void (*button_long_pressed_cb)(uint8_t ticks); // 按钮长按时的回调函数(参数为长按触发次数)
};
接口说明
My_Button_Init:接收按钮实例指针和配置结构体指针,完成按钮硬件初始化(含 GPIO)与事件回调绑定。- 配置结构体:通过配置长按阈值、连击间隔等参数,配合回调函数,可实现单击、连击、长按等复杂按钮事件处理,无需在主循环中手动轮询判断。
进程函数
My_Button_Proc
void My_Button_Proc(Button_TypeDef *Button); // 按钮进程函数(负责检测与事件处理)int main(void) {
// 1. 按钮初始化(包含IO引脚+参数+回调配置)
My_Button_Init(...);
while(1) {
// 2. 按钮状态检测与事件处理(替代手动轮询逻辑)
My_Button_Proc(&button1);
}
}接口说明
- 核心作用:将原来手动编写的「保存上次状态→读取当前电平→判断跳变→执行动作」逻辑封装起来,在主循环中调用即可自动完成:
- 按键消抖
- 单击 / 长按 / 连击等事件判断
- 触发预先绑定的回调函数(如
button_clicked_cb、button_pressed_cb等)
- 优势:主循环代码更简洁,按钮逻辑复用性更强,避免重复编写按键检测代码。
回调函数
完整实验代码
#include "stm32f10x.h"
#include "usart.h"
#include "button.h"

Button_TypeDef button1;
uint32_t cnt = 0;

void App_USART1_Init(void);
void App_Button_Init(void);
void button_clicked_cb(uint8_t clicks);
void button_long_pressed_cb(uint8_t ticks);

int main(void)
{
    App_USART1_Init();
    App_Button_Init();

    while(1)
    {
        My_Button_Proc(&button1);
    }
}

void App_USART1_Init(void)
{
    // #1. 初始化IO引脚 PA9 Tx P10 Rx
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_9;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_10;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOA, &GPIO_InitStruct);

    // #2. 初始化USART1
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);

    USART_InitTypeDef USART_InitStruct;
    USART_InitStruct.USART_BaudRate = 115200;
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    USART_InitStruct.USART_Parity = USART_Parity_No;
    USART_InitStruct.USART_StopBits = USART_StopBits_1;
    USART_Init(USART1, &USART_InitStruct);

    USART_Cmd(USART1, ENABLE);
}

void App_Button_Init(void)
{
    Button_InitTypeDef Button_InitStruct;

    Button_InitStruct.GPIOx = GPIOA;
    Button_InitStruct.GPIO_Pin = GPIO_Pin_0;
    Button_InitStruct.ClickInterval = 0;
    Button_InitStruct.LongPressTime = 0;
    Button_InitStruct.LongPressTickInterval = 0;
    Button_InitStruct.button_clicked_cb = button_clicked_cb;
    Button_InitStruct.button_pressed_cb = 0;
    Button_InitStruct.button_released_cb = 0;
    Button_InitStruct.button_long_pressed_cb = button_long_pressed_cb;

    My_Button_Init(&button1, &Button_InitStruct);
}

void button_clicked_cb(uint8_t clicks)
{
    if(clicks == 1)
    {
        cnt++;
        My_USART_Printf(USART1, "%d", cnt);
    }
    else if(clicks == 2)
    {
        cnt = 0;
        My_USART_Printf(USART1, "%d", cnt);
    }
}

void button_long_pressed_cb(uint8_t ticks)
{
    cnt++;
    My_USART_Printf(USART1, "%d", cnt);
}
5.4 [SPI]IO引脚初始化
SPI 模块简介
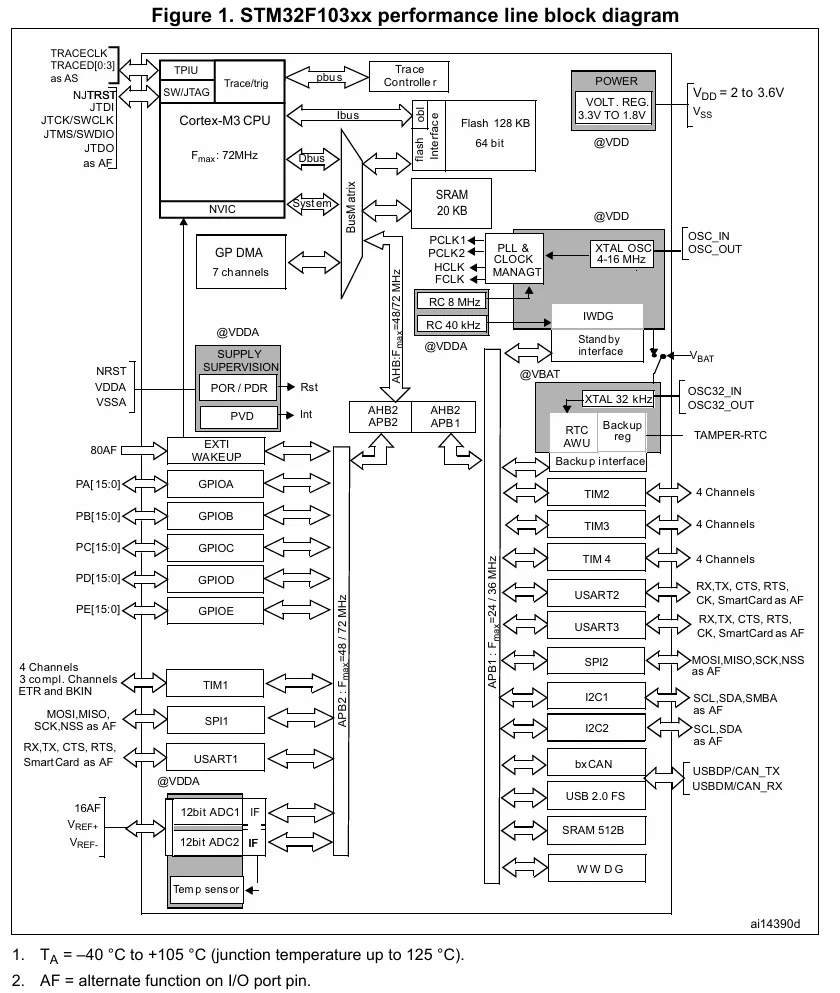
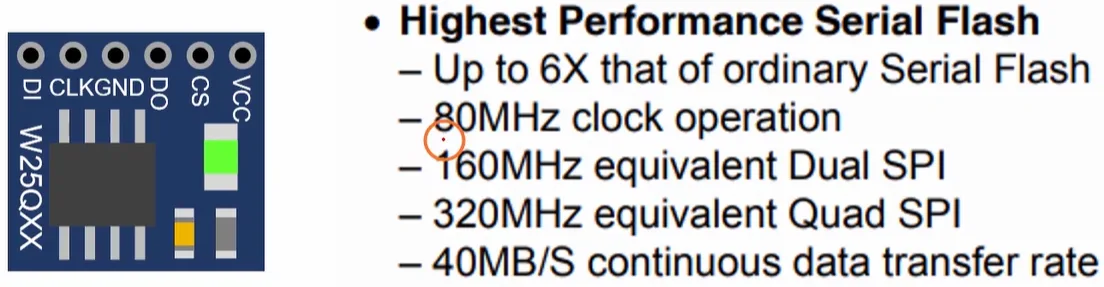
W25Q64 简介
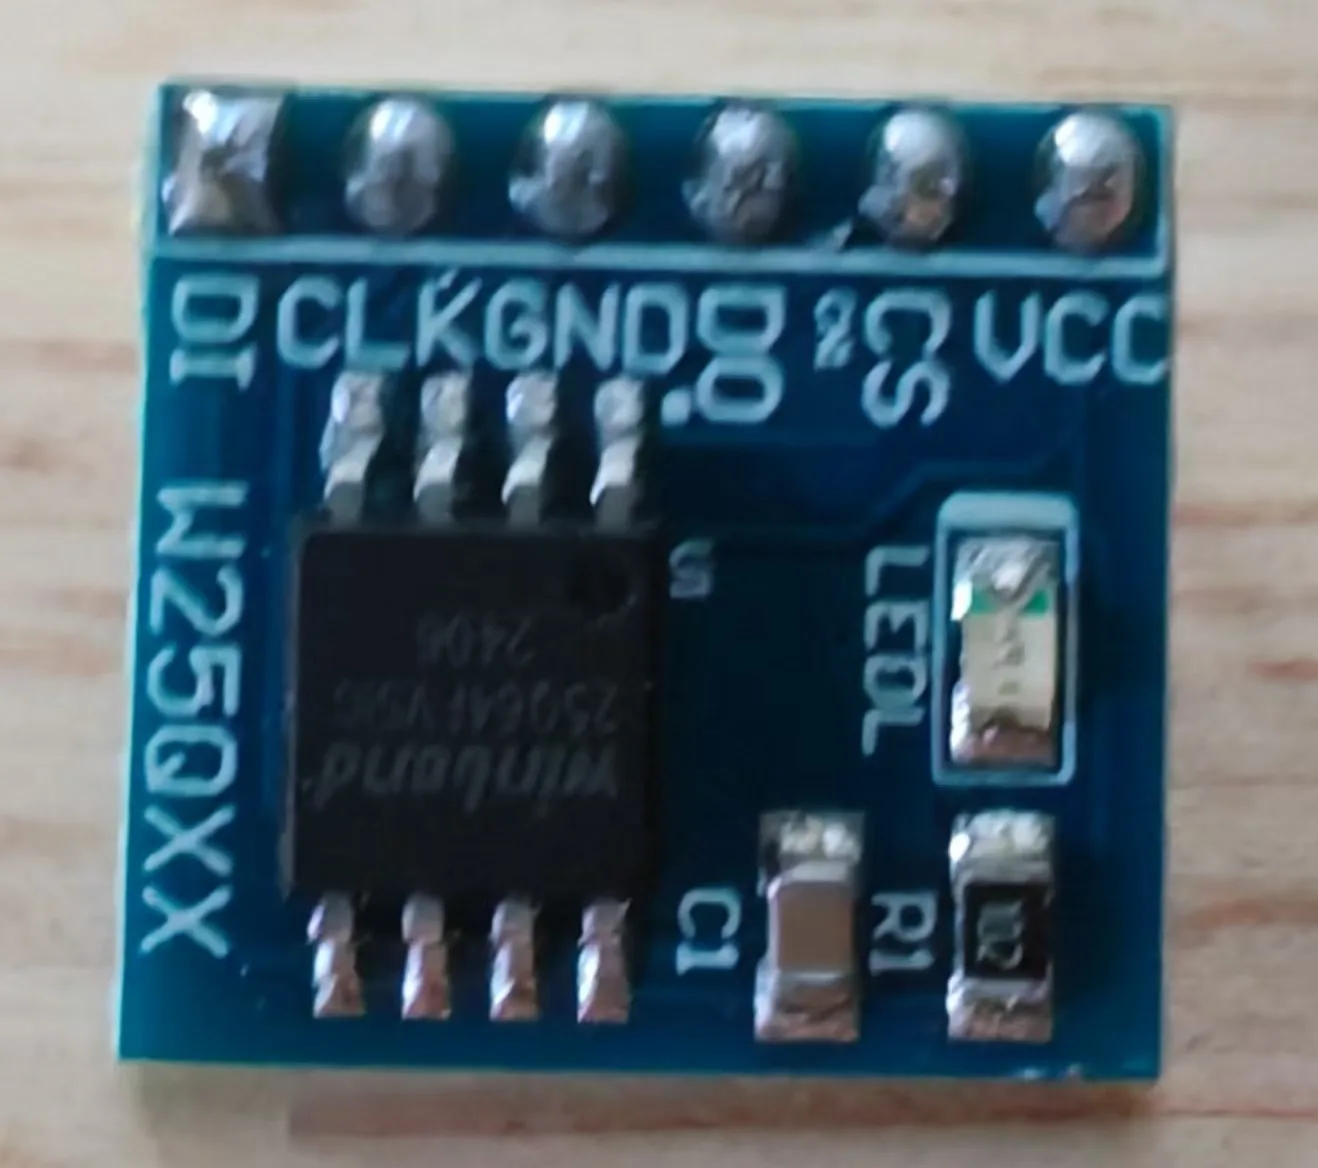
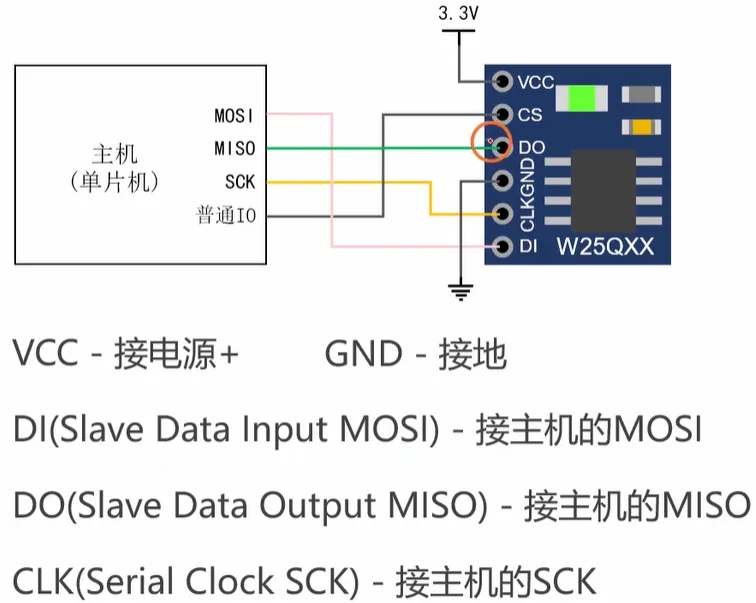
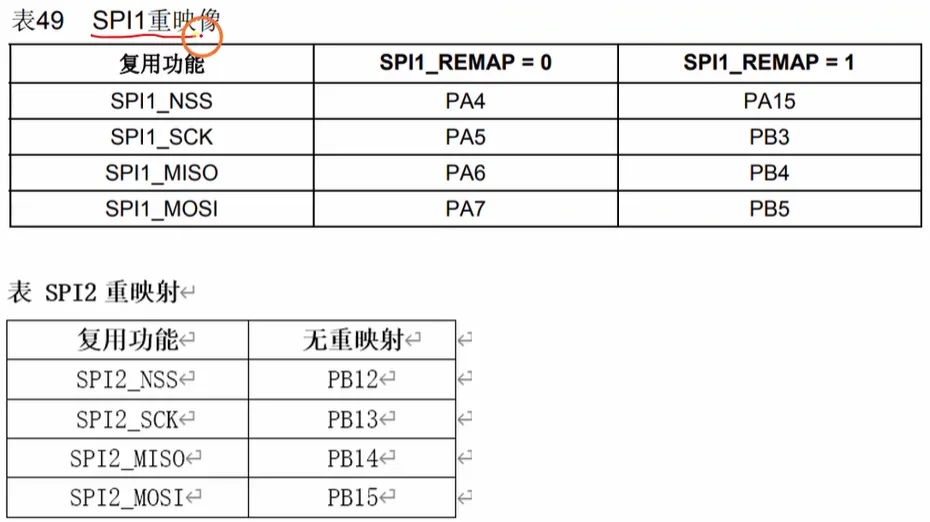
定位SPI引脚位置
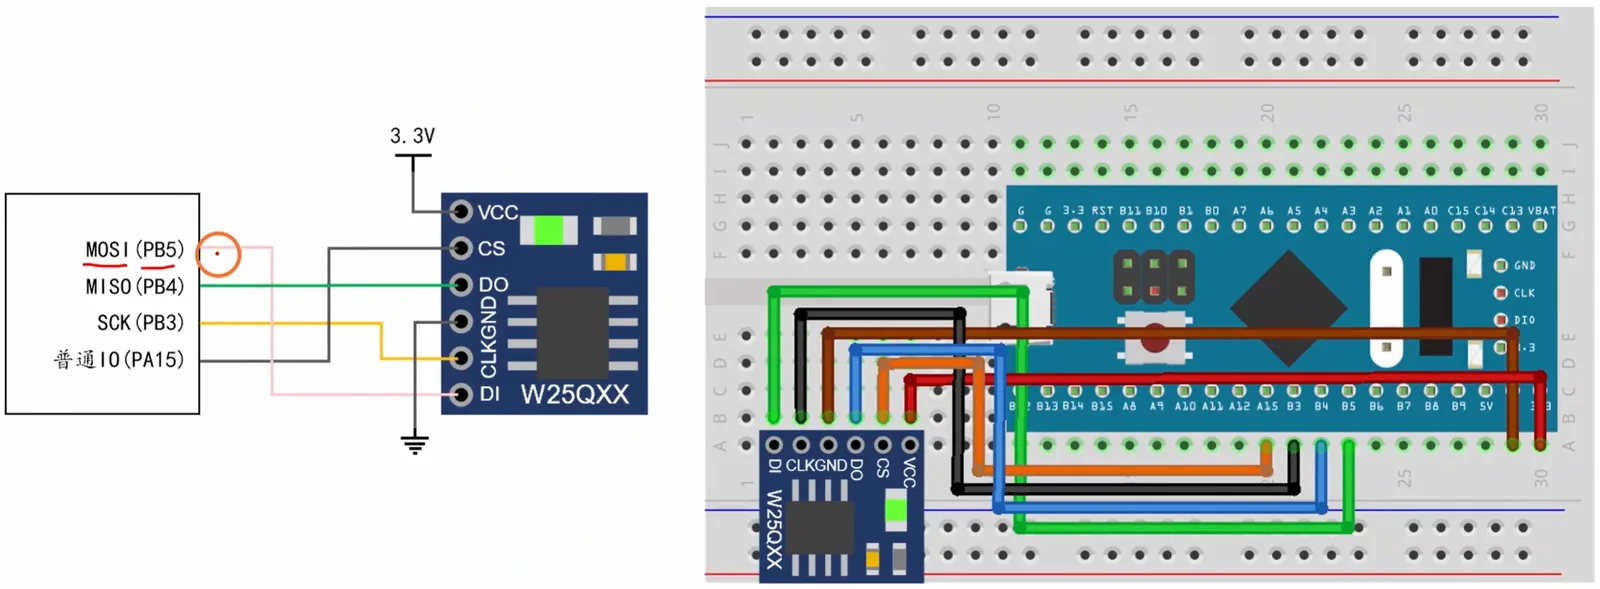
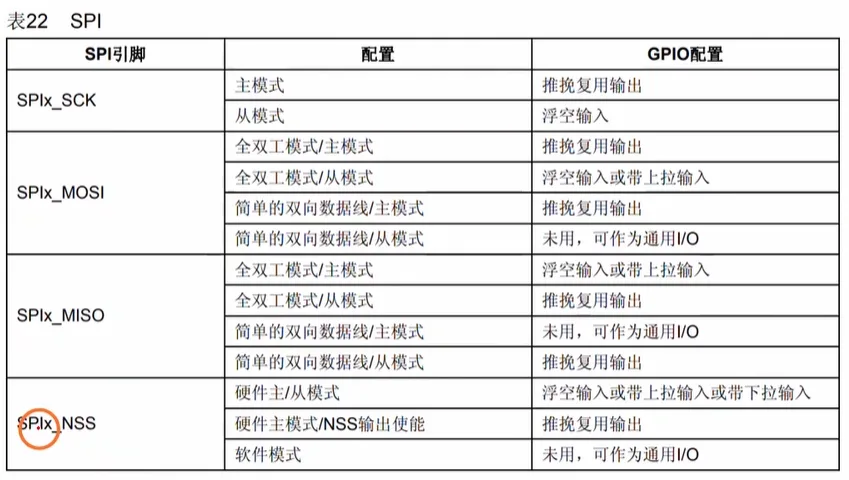
选择IO引脚的模式
选择IO的最大输出速度
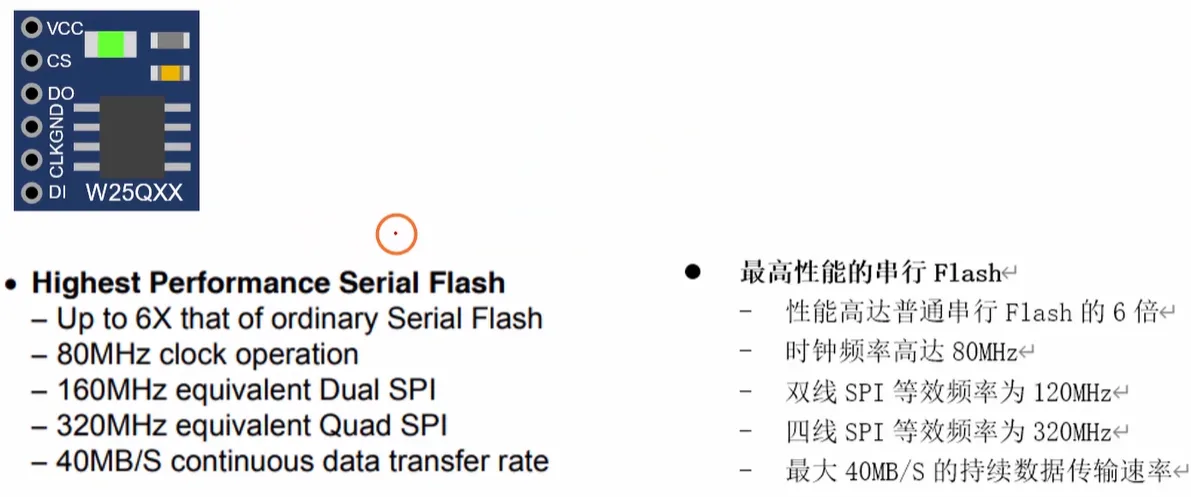
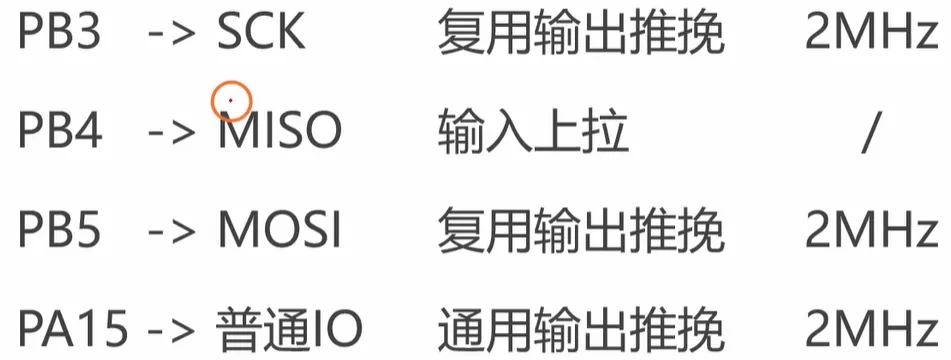
完整实验代码
#include "stm32f10x.h"

void App_SPI1_Init(void);

int main(void)
{
    App_SPI1_Init();

    while(1)
    {
    }
}

void App_SPI1_Init(void)
{
    // #1. 初始化IO引脚
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SPI1, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    // PB3 SCK AF_PP 2MHz // PB5 MOSI
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_3 | GPIO_Pin_5;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PB4 MISO IPU
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_4;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PA15 普通IO Out_PP 2MHz
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_15;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
}
5.5 [SPI]SPI模块初始化
SPI 模块的基本工作原理
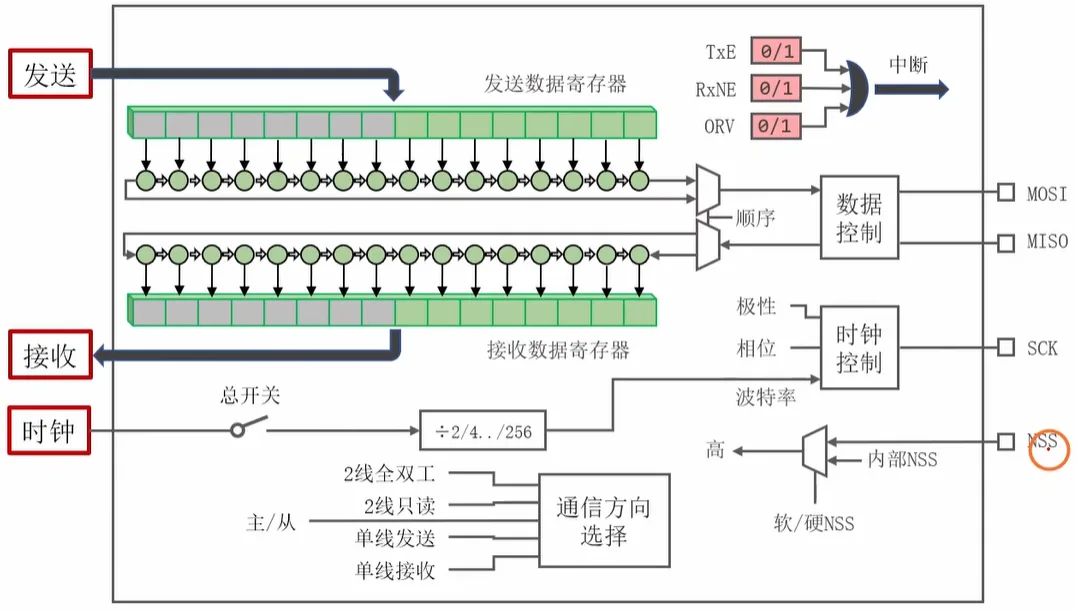
SPI_Init
函数声明
void SPI_Init(SPI_TypeDef *SPIx,        // SPI的名称,可以是SPI1或SPI2
SPI_InitTypeDef *SPI_InitStruct); // 用于传递初始化参数作用:对 SPI 模块进行初始化
初始化参数结构体
struct SPI_InitTypeDef{
    uint16_t SPI_Direction;        // 用来选择SPI通信的方向
    uint16_t SPI_Mode;             // 用来选择SPI的模式,SPI_Master - 主机,SPI_Slave - 从机
    uint16_t SPI_DataSize;         // 数据宽度,SPI_DataSize_8b - 8bit,SPI_DataSize_16b - 16bit
    uint16_t SPI_CPOL;             // 时钟的极性
    uint16_t SPI_CPHA;             // 时钟的相位
    uint16_t SPI_NSS;              // 软件NSS/硬件NSS
    uint16_t SPI_BaudRatePrescaler;// 用来选择波特率分频器的分频系数
    uint16_t SPI_FirstBit;         // 比特位的传输顺序,SPI_FirstBit_MSB(高位优先)
};
选择数据通信方向
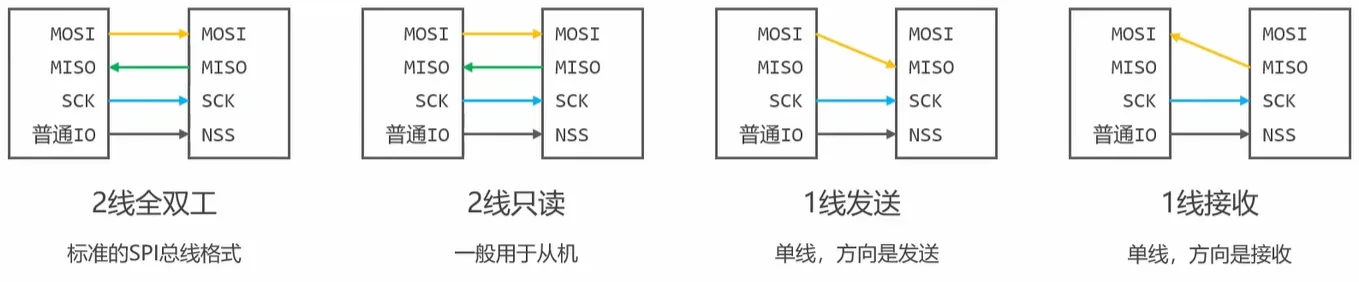
数据宽度、极性、相位和比特位传输顺序
设置波特率
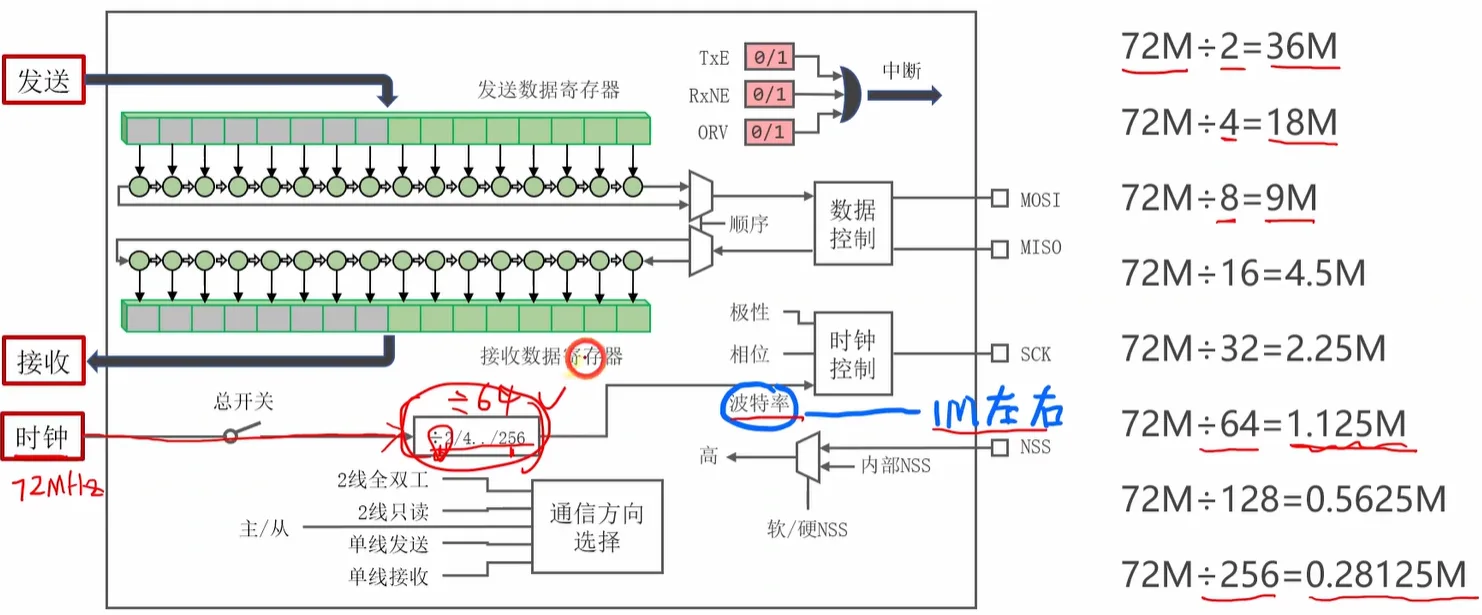
NSS 的配置方式
完整实验代码
#include "stm32f10x.h"

void App_SPI1_Init(void);

int main(void)
{
    App_SPI1_Init();

    while(1)
    {
    }
}

void App_SPI1_Init(void)
{
    // #1. 初始化IO引脚
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SPI1, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    // PB3 SCK AF_PP 2MHz // PB5 MOSI
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_3 | GPIO_Pin_5;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PB4 MISO IPU
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_4;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PA15 普通IO Out_PP 2MHz
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_15;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET);

    // #2. 对SPI本身进行初始化
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1, ENABLE);

    SPI_InitTypeDef SPI_InitStruct;

    SPI_InitStruct.SPI_Mode = SPI_Mode_Master;
    SPI_InitStruct.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
    SPI_InitStruct.SPI_DataSize = SPI_DataSize_8b;	// 传输长度为8
    SPI_InitStruct.SPI_CPOL = SPI_CPOL_Low;	// 极性低,不支持mode3
    SPI_InitStruct.SPI_CPHA = SPI_CPHA_1Edge;	// 第一边沿采集
    SPI_InitStruct.SPI_FirstBit = SPI_FirstBit_MSB;	// MSB
    SPI_InitStruct.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_64;

    SPI_InitStruct.SPI_NSS = SPI_NSS_Soft;
    SPI_Init(SPI1, &SPI_InitStruct);
    SPI_NSSInternalSoftwareConfig(SPI1, SPI_NSSInternalSoft_Set);
}
5.6 [SPI]数据收发
SPI 数据收发的特点
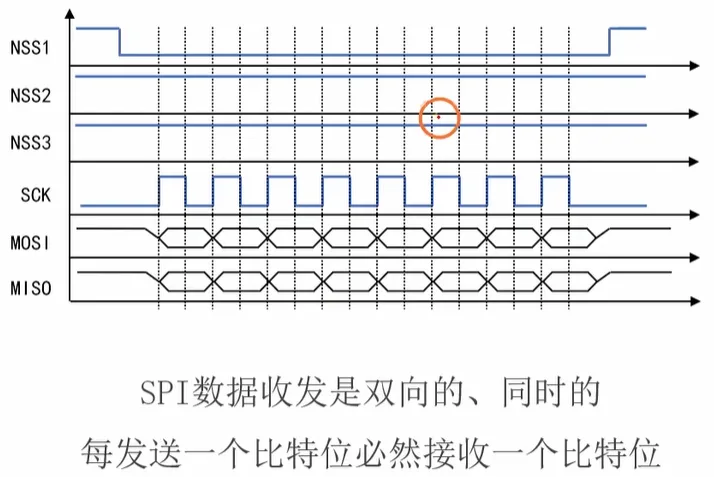
声明数据收发的编程接口
pp_SPI_MasterTransmitReceive
void App_SPI_MasterTransmitReceive(SPITypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size);  // 收发数据的数量
作用:使用 SPI 总线收发数据
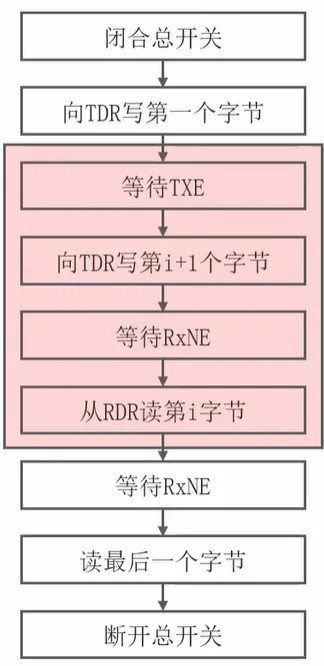
SPI 数据收发过程简介
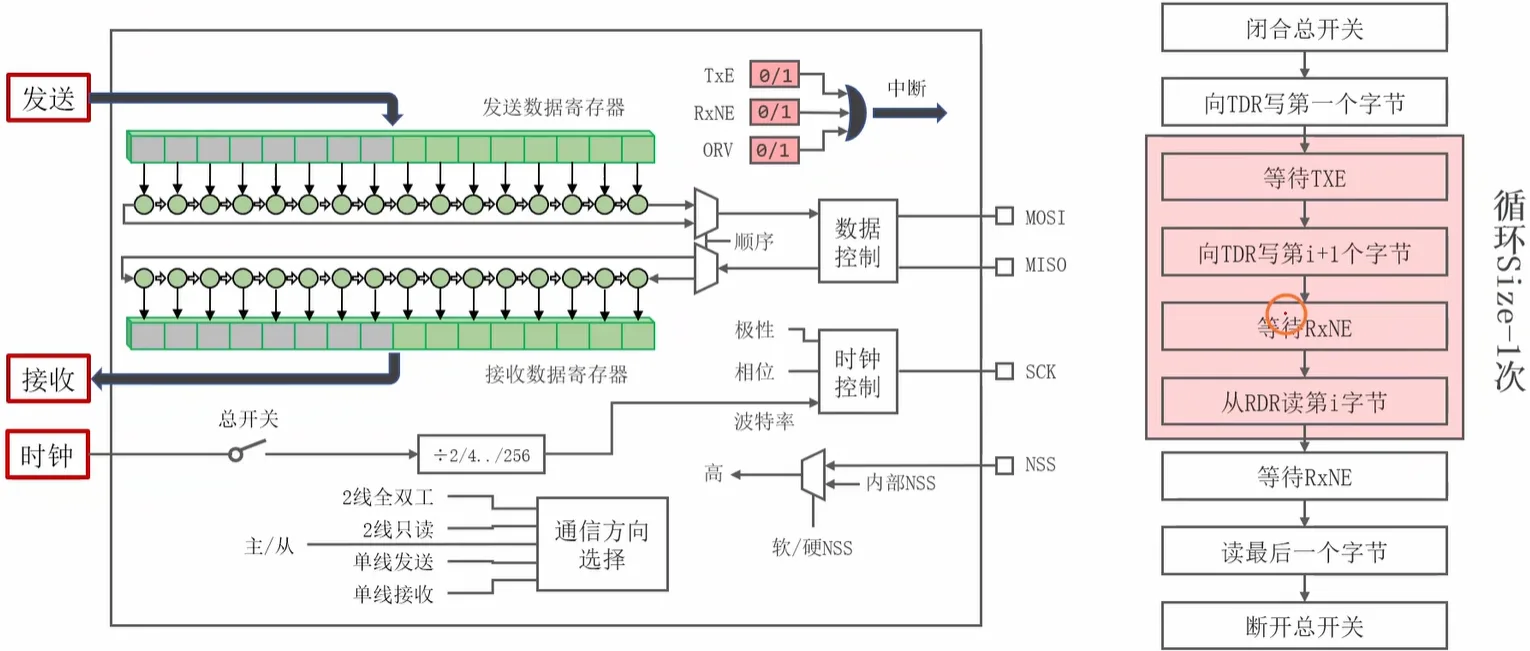
代码编写
完整实验代码
#include "stm32f10x.h"

void App_SPI1_Init(void);
void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size);  // 收发数据的数量

int main(void)
{
    App_SPI1_Init();

    while(1)
    {
    }
}

void App_SPI1_Init(void)
{
    // #1. 初始化IO引脚
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SPI1, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    // PB3 SCK AF_PP 2MHz // PB5 MOSI
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_3 | GPIO_Pin_5;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PB4 MISO IPU
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_4;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PA15 普通IO Out_PP 2MHz
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_15;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET);

    // #2. 对SPI本身进行初始化
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1, ENABLE);

    SPI_InitTypeDef SPI_InitStruct;

    SPI_InitStruct.SPI_Mode = SPI_Mode_Master;
    SPI_InitStruct.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
    SPI_InitStruct.SPI_DataSize = SPI_DataSize_8b;	// 传输长度为8
    SPI_InitStruct.SPI_CPOL = SPI_CPOL_Low;	// 极性低,不支持mode3
    SPI_InitStruct.SPI_CPHA = SPI_CPHA_1Edge;	// 第一边沿采集
    SPI_InitStruct.SPI_FirstBit = SPI_FirstBit_MSB;	// MSB
    SPI_InitStruct.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_64;

    SPI_InitStruct.SPI_NSS = SPI_NSS_Soft;
    SPI_Init(SPI1, &SPI_InitStruct);
    SPI_NSSInternalSoftwareConfig(SPI1, SPI_NSSInternalSoft_Set);
}

void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size)  // 收发数据的数量
{
    SPI_Cmd(SPIx, ENABLE); // #1. 闭合总开关(使能SPI)
    SPI_I2S_SendData(SPIx, pDataTx[0]); // #2. 发送第一个字节

    // #3. 循环收发 Size-1 次数据
    for(uint16_t i=0; i<Size-1; i++)
    {
        // 发送一个字节:等待发送缓冲区空(TXE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_TXE) == RESET);
        SPI_I2S_SendData(SPIx, pDataTx[i+1]);

        // 接收一个字节:等待接收缓冲区非空(RXNE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
        pDataRx[i] = SPI_I2S_ReceiveData(SPIx);
    }

    // #4. 读出最后一个字节
    while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
    pDataRx[Size-1] = SPI_I2S_ReceiveData(SPIx);

    // #5. 断开总开关(失能SPI)
    SPI_Cmd(SPIx, DISABLE);
}
5.7 [SPI]W25Q64实验(上)
W25Q64 的存储结构
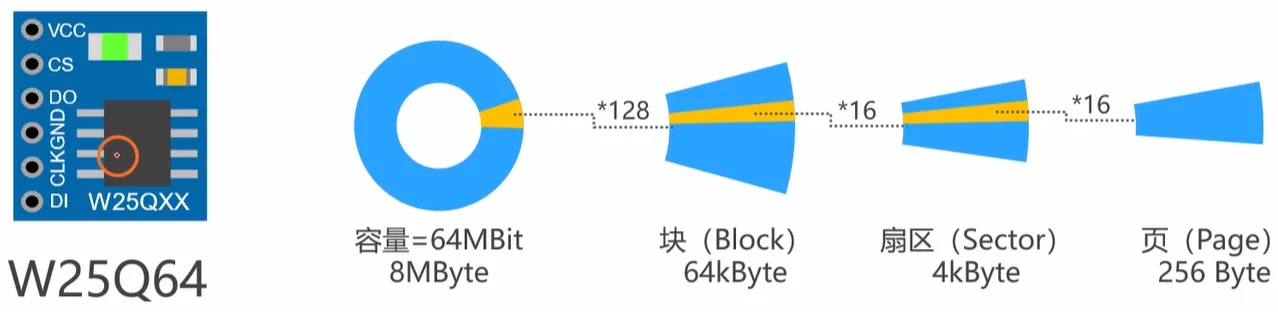
存储模块,存储数据掉电不丢失
使用 W25Q64 存储数据
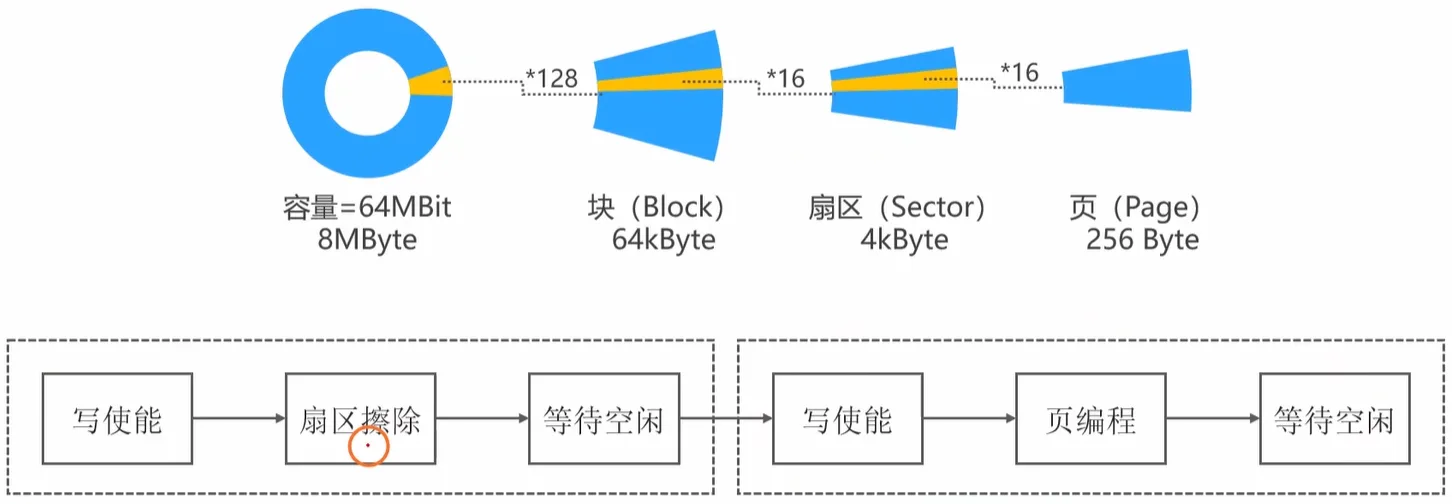
一、基本容量与结构
- 总容量:64Mbit(即 8MByte)
- 层级划分:
- 块(Block):64kByte,芯片共 128 个块
- 扇区(Sector):4kByte,每个块包含 16 个扇区
- 页(Page):256Byte,每个扇区包含 16 个页
二、写操作流程
- 扇区擦除流程:写使能 → 扇区擦除 → 等待空闲
- 页编程流程:写使能 → 页编程 → 等待空闲
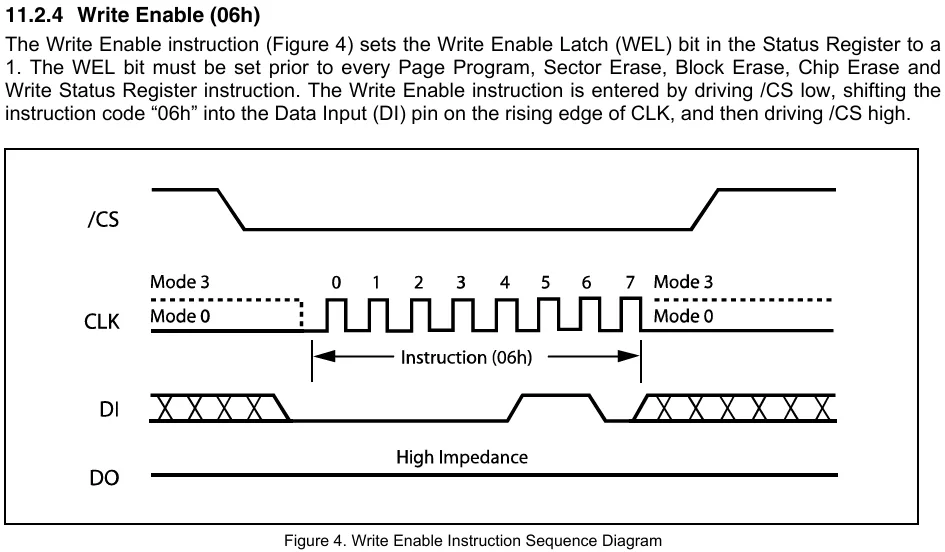
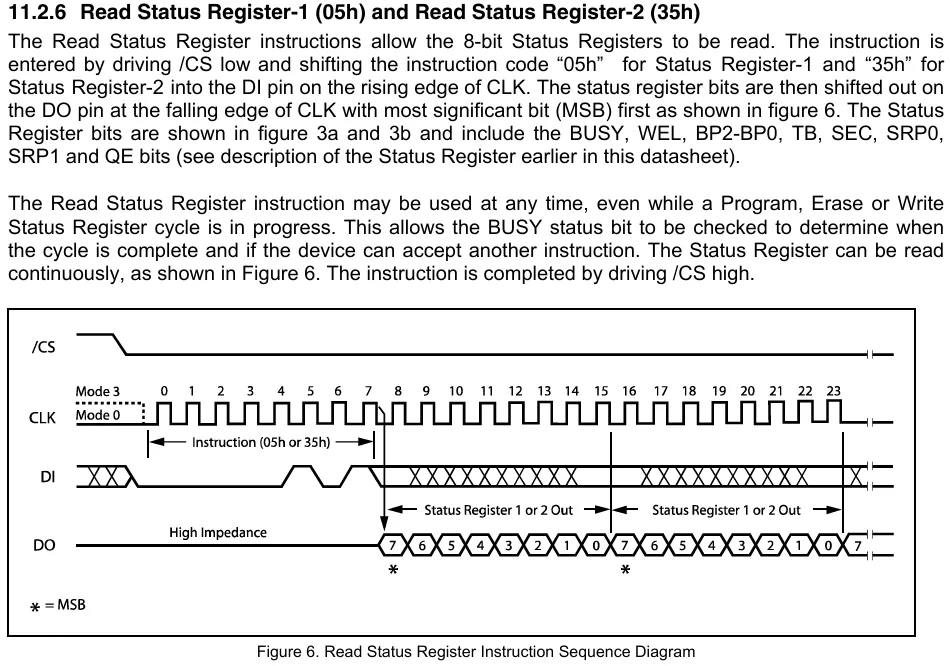
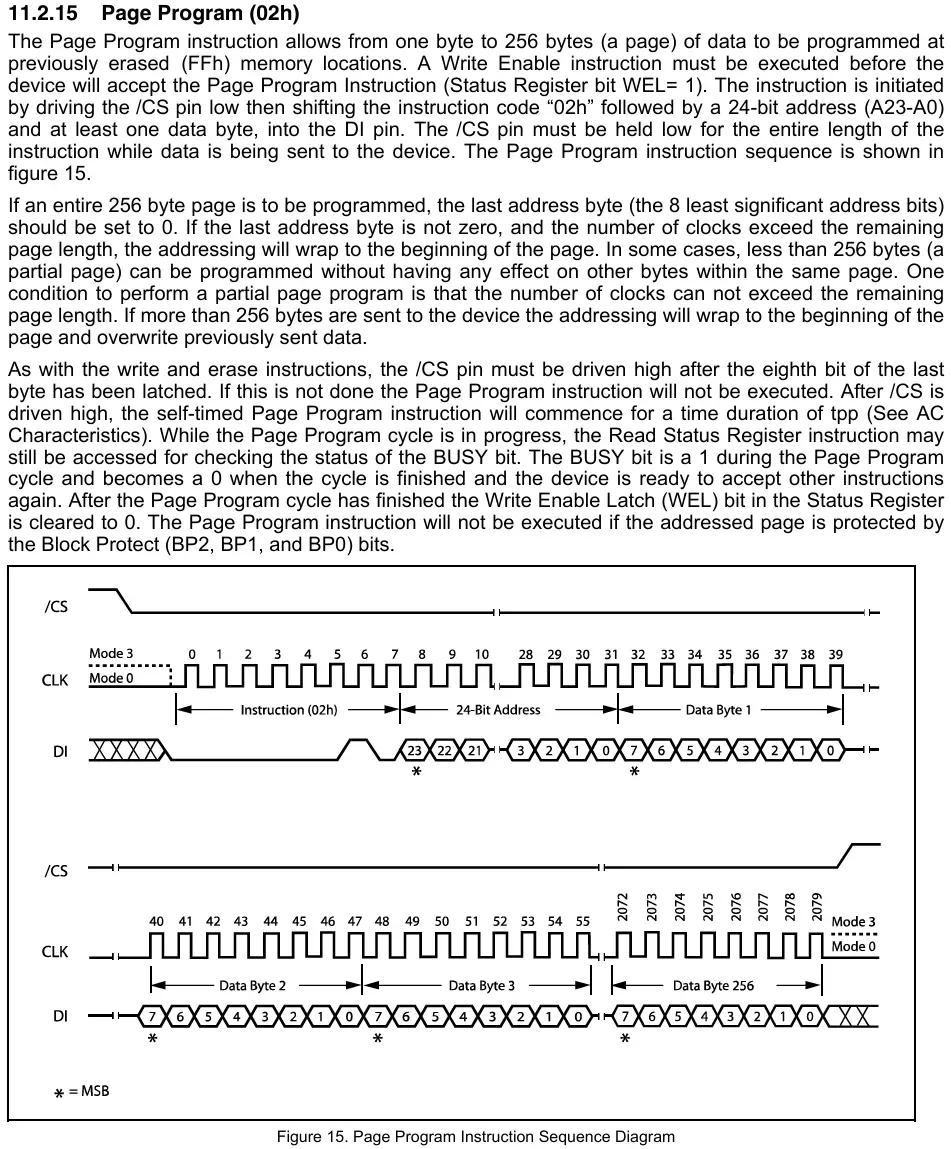
App_W25Q64_SaveByte
void App_W25Q64_SaveByte(uint8_t Byte); // 使用W25Q64保存一个字节

void App_W25Q64_SaveByte(uint8_t Byte)
{
    uint8_t buffer[10];

    // #1. 写使能
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #2. 扇区擦除(指令0x20 + 24位地址)
    buffer[0] = 0x20; // 扇区擦除指令
    buffer[1] = 0x00; // 地址高位(A23~A16)
    buffer[2] = 0x00; // 地址中位(A15~A8)
    buffer[3] = 0x00; // 地址低位(A7~A0)
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中芯片
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #3. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }

    // #4. 写使能
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #5. 页编程
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x02;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;
    buffer[4] = Byte;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 5);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #6. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }
}
使用 W25Q64 读取数据
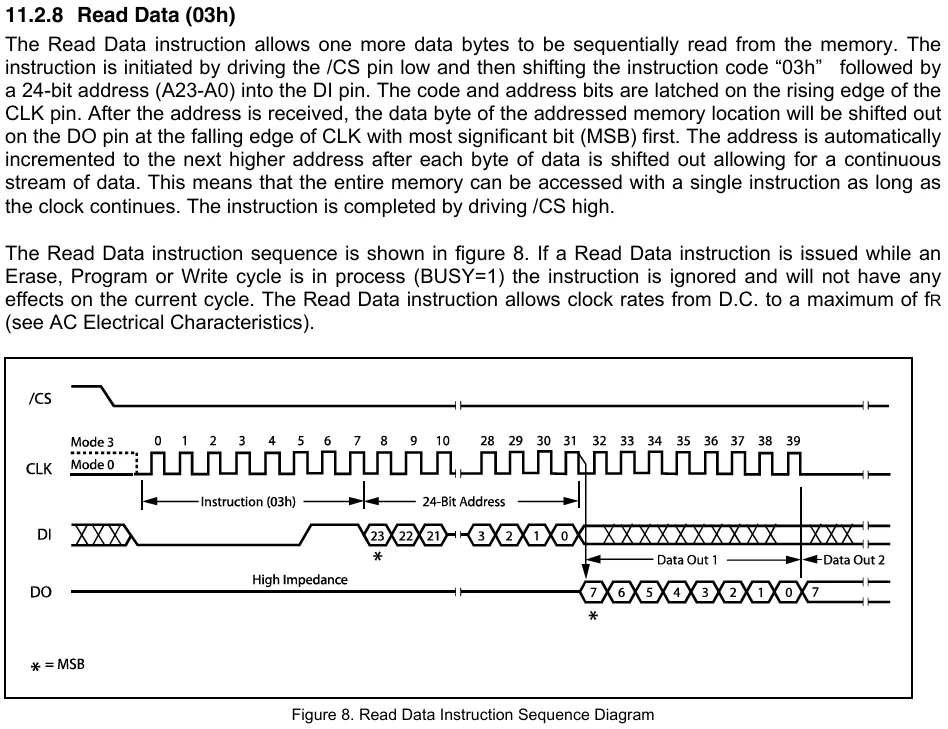
App_W25Q64_LoadByte
uint8_t App_W25Q64_LoadByte(void);      // 把保存的字节读出来

uint8_t App_W25Q64_LoadByte(void)
{
    uint8_t buffer[10];

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x03;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;

    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);

    buffer[0] = 0xff;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中

    return buffer[0];
}
完整实验代码
#include "stm32f10x.h"
#include "delay.h"

uint8_t a = 0;

void App_SPI1_Init(void);
void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size);  // 收发数据的数量
void App_W25Q64_SaveByte(uint8_t Byte);
uint8_t App_W25Q64_LoadByte(void);

int main(void)
{
    App_SPI1_Init();

    App_W25Q64_SaveByte(0x12);
    a = App_W25Q64_LoadByte();

    while(1)
    {
    }
}

void App_SPI1_Init(void)
{
    // #1. 初始化IO引脚
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SPI1, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    // PB3 SCK AF_PP 2MHz // PB5 MOSI
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_3 | GPIO_Pin_5;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PB4 MISO IPU
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_4;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PA15 普通IO Out_PP 2MHz
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_15;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET);

    // #2. 对SPI本身进行初始化
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1, ENABLE);

    SPI_InitTypeDef SPI_InitStruct;

    SPI_InitStruct.SPI_Mode = SPI_Mode_Master;
    SPI_InitStruct.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
    SPI_InitStruct.SPI_DataSize = SPI_DataSize_8b;	// 传输长度为8
    SPI_InitStruct.SPI_CPOL = SPI_CPOL_Low;	// 极性低,不支持mode3
    SPI_InitStruct.SPI_CPHA = SPI_CPHA_1Edge;	// 第一边沿采集
    SPI_InitStruct.SPI_FirstBit = SPI_FirstBit_MSB;	// MSB
    SPI_InitStruct.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_64;

    SPI_InitStruct.SPI_NSS = SPI_NSS_Soft;
    SPI_Init(SPI1, &SPI_InitStruct);
    SPI_NSSInternalSoftwareConfig(SPI1, SPI_NSSInternalSoft_Set);
}

void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size)  // 收发数据的数量
{
    SPI_Cmd(SPIx, ENABLE); // #1. 闭合总开关(使能SPI)
    SPI_I2S_SendData(SPIx, pDataTx[0]); // #2. 发送第一个字节

    // #3. 循环收发 Size-1 次数据
    for(uint16_t i=0; i<Size-1; i++)
    {
        // 发送一个字节:等待发送缓冲区空(TXE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_TXE) == RESET);
        SPI_I2S_SendData(SPIx, pDataTx[i+1]);

        // 接收一个字节:等待接收缓冲区非空(RXNE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
        pDataRx[i] = SPI_I2S_ReceiveData(SPIx);
    }

    // #4. 读出最后一个字节
    while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
    pDataRx[Size-1] = SPI_I2S_ReceiveData(SPIx);

    // #5. 断开总开关(失能SPI)
    SPI_Cmd(SPIx, DISABLE);
}

void App_W25Q64_SaveByte(uint8_t Byte)
{
    uint8_t buffer[10];

    // #1. 写使能
    buffer[0] = 0x06;
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #2. 扇区擦除(指令0x20 + 24位地址)
    buffer[0] = 0x20; // 扇区擦除指令
    buffer[1] = 0x00; // 地址高位(A23~A16)
    buffer[2] = 0x00; // 地址中位(A15~A8)
    buffer[3] = 0x00; // 地址低位(A7~A0)
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中芯片
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #3. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }

    // #4. 写使能
    buffer[0] = 0x06;
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #5. 页编程
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x02;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;
    buffer[4] = Byte;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 5);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #6. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }
}

uint8_t App_W25Q64_LoadByte(void)
{
    uint8_t buffer[10];

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x03;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;

    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);

    buffer[0] = 0xff;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中

    return buffer[0];
}
5.8 [SPI]W25Q64实验(下)
初始化板载 LED
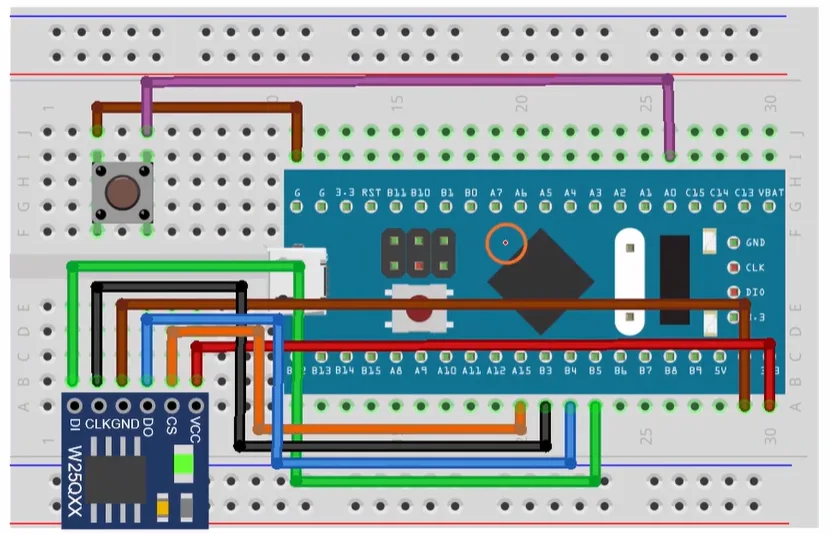
App_OnBoardLED_Init
void App_OnBoardLED_Init(void);

void App_OnBoardLED_Init(void)
{
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOC, &GPIO_InitStruct);
}
初始化按钮使用按钮切换
App_Button_Init
void App_Button_Init(void);

void App_Button_Init(void)
{
    Button_InitTypeDef Button_InitStruct = {0};

    Button_InitStruct.GPIOx = GPIOA;
    Button_InitStruct.GPIO_Pin = GPIO_Pin_0;
    Button_InitStruct.button_clicked_cb = button_clicked_cb;

    My_Button_Init(&button, &Button_InitStruct);
}
button_clicked_cb
void button_clicked_cb(uint8_t clicks;

void button_clicked_cb(uint8_t clicks)
{
    if(clicks == 1)
    {
      if(GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_13) == Bit_SET)
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
      }
      else
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
      }
    }
}
LED 的亮灭
实验代码
#include "stm32f10x.h"
#include "delay.h"
#include "button.h"

Button_TypeDef button;

void App_SPI1_Init(void);
void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size);  // 收发数据的数量
void App_W25Q64_SaveByte(uint8_t Byte);
uint8_t App_W25Q64_LoadByte(void);
void App_OnBoardLED_Init(void);
void App_Button_Init(void);
void button_clicked_cb(uint8_t clicks);

int main(void)
{
    App_SPI1_Init();
    App_OnBoardLED_Init();
    App_Button_Init();

    while(1)
    {
        My_Button_Proc(&button);
    }
}

void App_SPI1_Init(void)
{
    // #1. 初始化IO引脚
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SPI1, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    // PB3 SCK AF_PP 2MHz // PB5 MOSI
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_3 | GPIO_Pin_5;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PB4 MISO IPU
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_4;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PA15 普通IO Out_PP 2MHz
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_15;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET);

    // #2. 对SPI本身进行初始化
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1, ENABLE);

    SPI_InitTypeDef SPI_InitStruct;

    SPI_InitStruct.SPI_Mode = SPI_Mode_Master;
    SPI_InitStruct.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
    SPI_InitStruct.SPI_DataSize = SPI_DataSize_8b;	// 传输长度为8
    SPI_InitStruct.SPI_CPOL = SPI_CPOL_Low;	// 极性低,不支持mode3
    SPI_InitStruct.SPI_CPHA = SPI_CPHA_1Edge;	// 第一边沿采集
    SPI_InitStruct.SPI_FirstBit = SPI_FirstBit_MSB;	// MSB
    SPI_InitStruct.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_64;

    SPI_InitStruct.SPI_NSS = SPI_NSS_Soft;
    SPI_Init(SPI1, &SPI_InitStruct);
    SPI_NSSInternalSoftwareConfig(SPI1, SPI_NSSInternalSoft_Set);
}

void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size)  // 收发数据的数量
{
    SPI_Cmd(SPIx, ENABLE); // #1. 闭合总开关(使能SPI)
    SPI_I2S_SendData(SPIx, pDataTx[0]); // #2. 发送第一个字节

    // #3. 循环收发 Size-1 次数据
    for(uint16_t i=0; i<Size-1; i++)
    {
        // 发送一个字节:等待发送缓冲区空(TXE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_TXE) == RESET);
        SPI_I2S_SendData(SPIx, pDataTx[i+1]);

        // 接收一个字节:等待接收缓冲区非空(RXNE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
        pDataRx[i] = SPI_I2S_ReceiveData(SPIx);
    }

    // #4. 读出最后一个字节
    while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
    pDataRx[Size-1] = SPI_I2S_ReceiveData(SPIx);

    // #5. 断开总开关(失能SPI)
    SPI_Cmd(SPIx, DISABLE);
}

void App_W25Q64_SaveByte(uint8_t Byte)
{
    uint8_t buffer[10];

    // #1. 写使能
    buffer[0] = 0x06;
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #2. 扇区擦除(指令0x20 + 24位地址)
    buffer[0] = 0x20; // 扇区擦除指令
    buffer[1] = 0x00; // 地址高位(A23~A16)
    buffer[2] = 0x00; // 地址中位(A15~A8)
    buffer[3] = 0x00; // 地址低位(A7~A0)
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中芯片
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #3. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }

    // #4. 写使能
    buffer[0] = 0x06;
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #5. 页编程
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x02;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;
    buffer[4] = Byte;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 5);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #6. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }
}

uint8_t App_W25Q64_LoadByte(void)
{
    uint8_t buffer[10];

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x03;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;

    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);

    buffer[0] = 0xff;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中

    return buffer[0];
}

void App_OnBoardLED_Init(void)
{
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOC, &GPIO_InitStruct);
}

void button_clicked_cb(uint8_t clicks)
{
    if(clicks == 1)
    {
      if(GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_13) == Bit_SET)
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
      }
      else
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
      }
    }
}

void App_Button_Init(void)
{
    Button_InitTypeDef Button_InitStruct = {0};

    Button_InitStruct.GPIOx = GPIOA;
    Button_InitStruct.GPIO_Pin = GPIO_Pin_0;
    Button_InitStruct.button_clicked_cb = button_clicked_cb;

    My_Button_Init(&button, &Button_InitStruct);
}
保存LED 的当前状态
button_clicked_cb
void button_clicked_cb(uint8_t clicks;

void button_clicked_cb(uint8_t clicks)
{
    if(clicks == 1)
    {
      if(GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_13) == Bit_SET)
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
        App_W25Q64_SaveByte(0x01);
      }
      else
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
        App_W25Q64_SaveByte(0x00);
      }
    }
}
恢复 LED 的状态
完整实验代码
#include "stm32f10x.h"
#include "delay.h"
#include "button.h"

Button_TypeDef button;

void App_SPI1_Init(void);
void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size);  // 收发数据的数量
void App_W25Q64_SaveByte(uint8_t Byte);
uint8_t App_W25Q64_LoadByte(void);
void App_OnBoardLED_Init(void);
void App_Button_Init(void);
void button_clicked_cb(uint8_t clicks);

int main(void)
{
    App_SPI1_Init();
    App_OnBoardLED_Init();
    App_Button_Init();

    uint8_t byte = App_W25Q64_LoadByte();

    if(byte == 0)
    {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
    }
    else
    {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
    }

    while(1)
    {
        My_Button_Proc(&button);
    }
}

void App_SPI1_Init(void)
{
    // #1. 初始化IO引脚
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SPI1, ENABLE);
    GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    // PB3 SCK AF_PP 2MHz // PB5 MOSI
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_3 | GPIO_Pin_5;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PB4 MISO IPU
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_4;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // PA15 普通IO Out_PP 2MHz
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_15;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_PP;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOA, &GPIO_InitStruct);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET);

    // #2. 对SPI本身进行初始化
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1, ENABLE);

    SPI_InitTypeDef SPI_InitStruct;

    SPI_InitStruct.SPI_Mode = SPI_Mode_Master;
    SPI_InitStruct.SPI_Direction = SPI_Direction_2Lines_FullDuplex;
    SPI_InitStruct.SPI_DataSize = SPI_DataSize_8b;	// 传输长度为8
    SPI_InitStruct.SPI_CPOL = SPI_CPOL_Low;	// 极性低,不支持mode3
    SPI_InitStruct.SPI_CPHA = SPI_CPHA_1Edge;	// 第一边沿采集
    SPI_InitStruct.SPI_FirstBit = SPI_FirstBit_MSB;	// MSB
    SPI_InitStruct.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_64;

    SPI_InitStruct.SPI_NSS = SPI_NSS_Soft;
    SPI_Init(SPI1, &SPI_InitStruct);
    SPI_NSSInternalSoftwareConfig(SPI1, SPI_NSSInternalSoft_Set);
}

void App_SPI_MasterTransmitReceive(SPI_TypeDef *SPIx,    // SPI的名称
                                    const uint8_t *pDataTx, // 要发送的数据
                                    uint8_t *pDataRx, // 接收到的数据
                                    uint16_t Size)  // 收发数据的数量
{
    SPI_Cmd(SPIx, ENABLE); // #1. 闭合总开关(使能SPI)
    SPI_I2S_SendData(SPIx, pDataTx[0]); // #2. 发送第一个字节

    // #3. 循环收发 Size-1 次数据
    for(uint16_t i=0; i<Size-1; i++)
    {
        // 发送一个字节:等待发送缓冲区空(TXE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_TXE) == RESET);
        SPI_I2S_SendData(SPIx, pDataTx[i+1]);

        // 接收一个字节:等待接收缓冲区非空(RXNE)
        while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
        pDataRx[i] = SPI_I2S_ReceiveData(SPIx);
    }

    // #4. 读出最后一个字节
    while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE) == RESET);
    pDataRx[Size-1] = SPI_I2S_ReceiveData(SPIx);

    // #5. 断开总开关(失能SPI)
    SPI_Cmd(SPIx, DISABLE);
}

void App_W25Q64_SaveByte(uint8_t Byte)
{
    uint8_t buffer[10];

    // #1. 写使能
    buffer[0] = 0x06;
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #2. 扇区擦除(指令0x20 + 24位地址)
    buffer[0] = 0x20; // 扇区擦除指令
    buffer[1] = 0x00; // 地址高位(A23~A16)
    buffer[2] = 0x00; // 地址中位(A15~A8)
    buffer[3] = 0x00; // 地址低位(A7~A0)
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中芯片
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #3. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }

    // #4. 写使能
    buffer[0] = 0x06;
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #5. 页编程
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x02;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;
    buffer[4] = Byte;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 5);
    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET);   // 取消选中

    // #6. 等待空闲
    while(1)
    {
        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中

        // 写0x05(读状态寄存器指令)
        buffer[0] = 0x05;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        // 读状态寄存器1
        buffer[0] = 0xff;
        App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

        GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中
        if((buffer[0] & 0x01) == 0) break;
    }
}

uint8_t App_W25Q64_LoadByte(void)
{
    uint8_t buffer[10];

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_RESET); // 选中
    buffer[0] = 0x03;
    buffer[1] = 0x00;
    buffer[2] = 0x00;
    buffer[3] = 0x00;

    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 4);

    buffer[0] = 0xff;
    App_SPI_MasterTransmitReceive(SPI1, buffer, buffer, 1);

    GPIO_WriteBit(GPIOA, GPIO_Pin_15, Bit_SET); // 取消选中

    return buffer[0];
}

void App_OnBoardLED_Init(void)
{
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOC, &GPIO_InitStruct);
}

void button_clicked_cb(uint8_t clicks)
{
    if(clicks == 1)
    {
      if(GPIO_ReadOutputDataBit(GPIOC, GPIO_Pin_13) == Bit_SET)
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
        App_W25Q64_SaveByte(0x01);
      }
      else
      {
        GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
        App_W25Q64_SaveByte(0x00);
      }
    }
}

void App_Button_Init(void)
{
    Button_InitTypeDef Button_InitStruct = {0};

    Button_InitStruct.GPIOx = GPIOA;
    Button_InitStruct.GPIO_Pin = GPIO_Pin_0;
    Button_InitStruct.button_clicked_cb = button_clicked_cb;

    My_Button_Init(&button, &Button_InitStruct);
}
本文由 FormerlyXZ 创作, 采用CC BY-NC-SA 4.0 许可协议。
转载请注明出处,禁止商业使用。
评论
评论由 Giscus提供。首次评论需要在评论框里登录一次 GitHub(与页头的站点登录互相独立,这是浏览器安全限制), 之后当前浏览器会记住,不用反复登录;评论框里可以直接粘贴图片、拖入 PDF 等附件(GitHub 会帮你存好)。