第三章 串口:通信协议与 USART 收发
3.1 [串口]通信协议
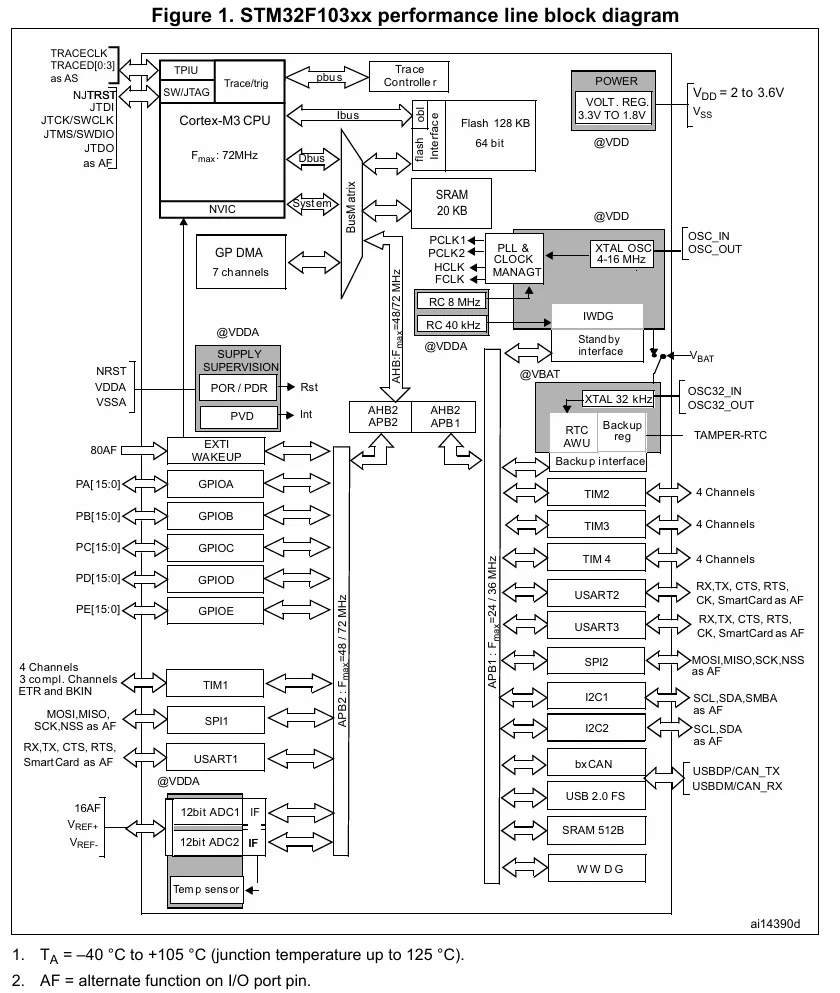
串口 - 通信接口 - 用于传输数据
数据发送的格式,称为通信协议,只有 发送方 和 接收方 的数据格式相同时,数据才可以被接收。
帧组成部分
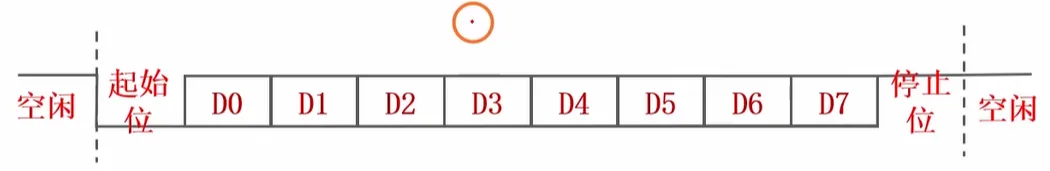
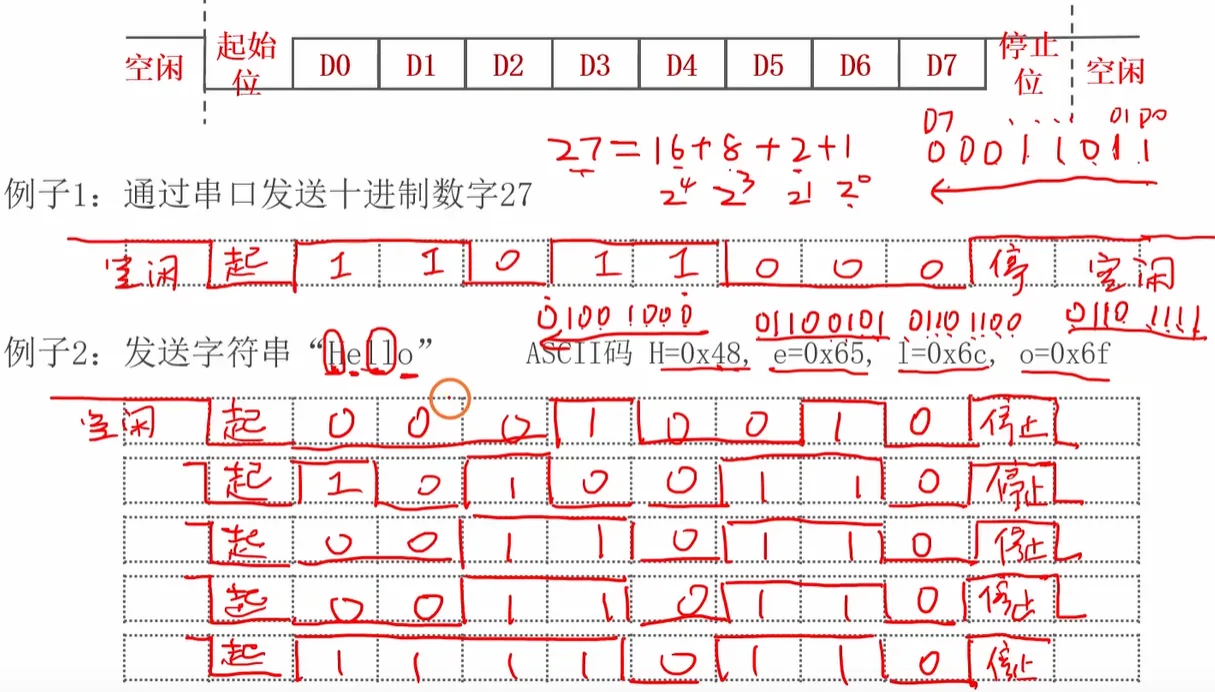
- 空闲:通信线路无数据传输时的状态,通常为高电平。
- 起始位:1 位,低电平,用于标志一帧数据的开始。
- 数据位:8~9 位,其中最后一位(如 D7)可作为校验位使用。
- 停止位:长度可选 0.5、1、1.5、2 位,高电平,用于标志一帧数据的结束。
- 校验位:可选,通常占用数据位的最后一位(如 D7),用于数据检错(如奇校验、偶校验)。
- 奇校验:要求数据位中有奇数个1
- 偶校验:要求数据位中有偶数个1
3.2 [串口]USART模块的使用方法
USART模块简介
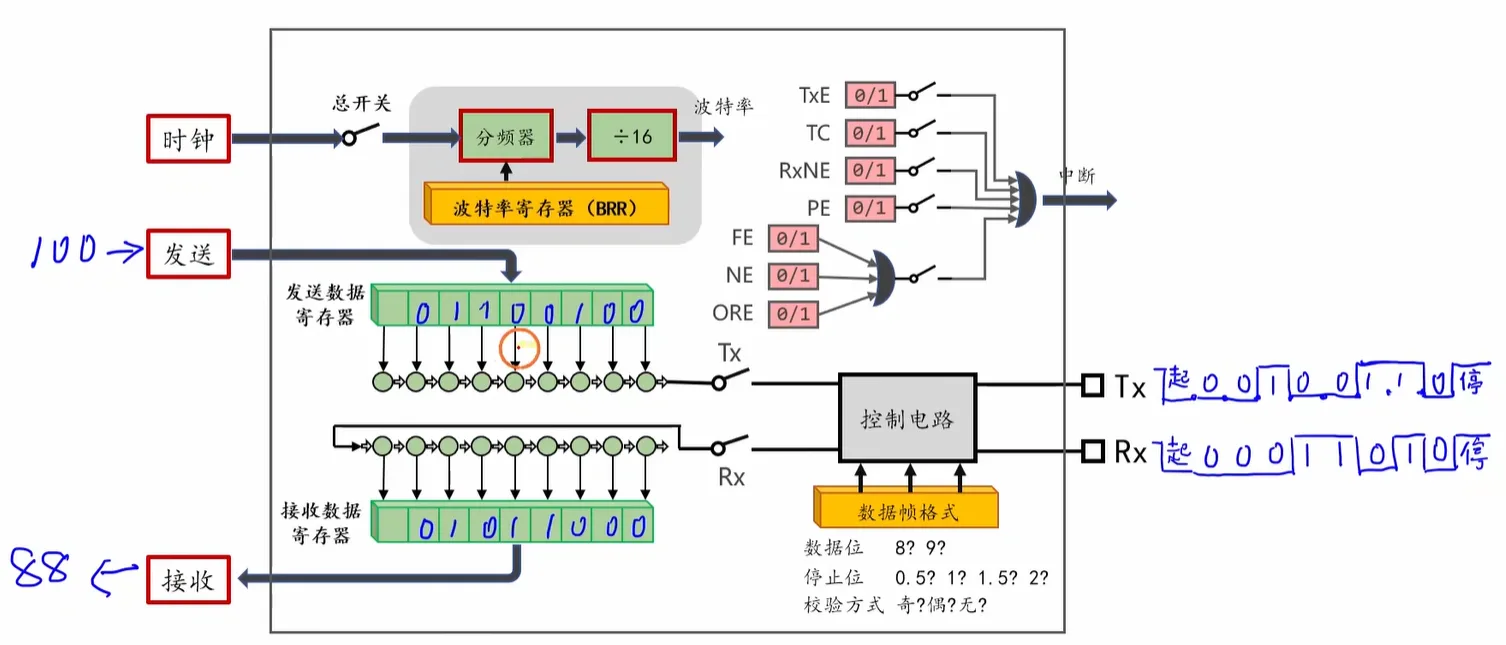
用于接收和发送信息
USART的基本用法
移位寄存器和串并转换
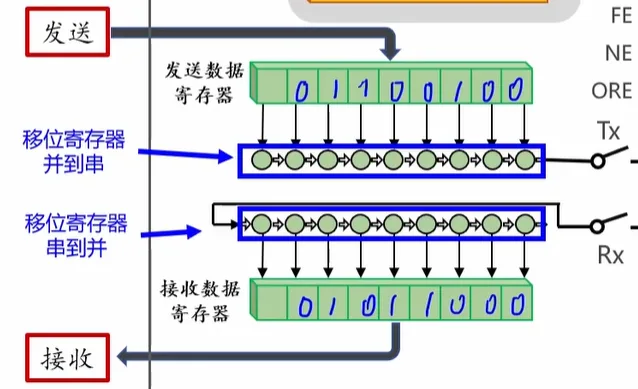
串并转换
- 发送时:将 CPU 输出的并行数据转换为串行比特流,通过单根线传输。
- 接收时:将线路上的串行比特流重新组装为并行数据,供 CPU 读取。
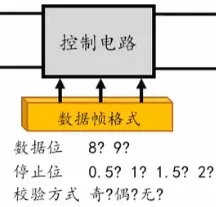
数据帧格式的设置方法
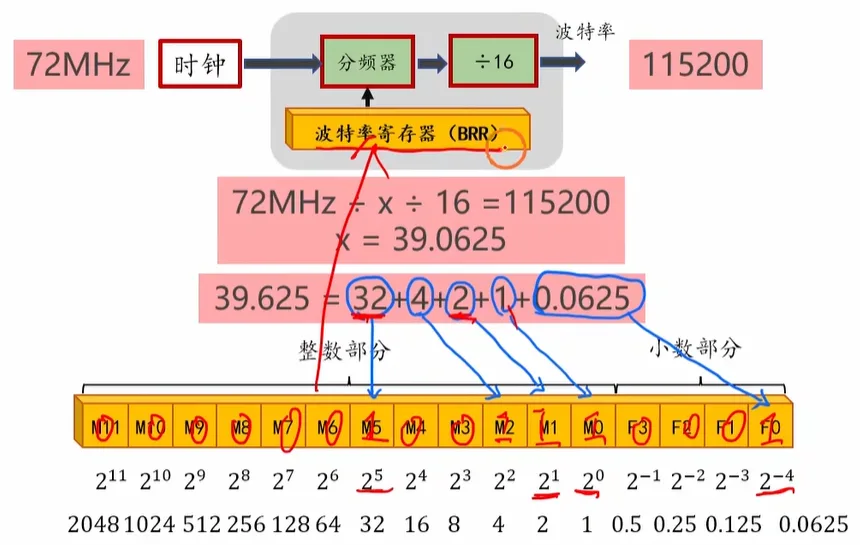
波特率的设置方法
1. 波特率的产生机制
- 时钟源:UART 模块的工作时钟来自系统时钟,图中示例为 32MHz。
- 两级分频:
- 第一级分频:将 32MHz 时钟先进行 2 分频,得到 16MHz。
- 第二级分频:由 波特率寄存器(BRR) 控制分频系数(图中示例为 ÷16),将 16MHz 进一步分频为 1MHz,作为 UART 的波特率时钟。
- 核心寄存器:波特率寄存器(BRR)是配置波特率的关键,通过写入不同的分频值,即可得到不同的通信速率。
2. 波特率的定义
波特率是指 UART 通信中,每秒钟传输的比特数(bit/s),它直接决定了数据传输的快慢。
3. 波特率与通信参数的关系
波特率需要和通信对端保持一致,同时还需配合以下参数共同决定通信时序:
- 数据位长度(8 位或 9 位)
- 停止位长度(0.5、1、1.5 或 2 位)
- 校验方式(奇校验、偶校验或无校验)
4. 波特率与中断 / 状态标志
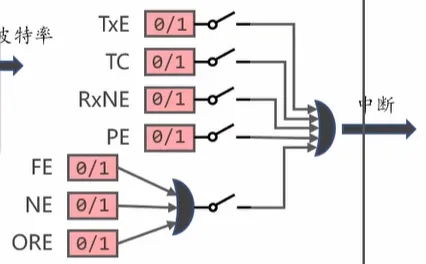
UART 模块会根据波特率产生相关的状态标志(如发送完成 TC、接收缓冲区非空 RxNE、校验错误 PE、帧错误 FE、噪声错误 NE、溢出错误 ORE),这些标志可触发中断,用于通知 CPU 数据传输的状态。
编程接口
void USART_Init(USART_TypeDef *USARTx,          // 串口名称,如 USART1、USART2 等
USART_InitTypeDef *USART_InitStruct); // 初始化参数结构体指针作用:对指定的串口进行初始化配置。
struct USART_InitTypeDef {
    uint32_t USART_BaudRate;    // 波特率,如 9600、115200 等
    uint16_t USART_WordLength;  // 数据位长度
    uint16_t USART_StopBits;    // 停止位长度
    uint16_t USART_Parity;      // 校验方式
    uint16_t USART_Mode;        // 数据收发方向
};(1)数据位长度(USART_WordLength)
USART_WordLength_8b:8 位数据位USART_WordLength_9b:9 位数据位
(2)停止位长度(USART_StopBits)
USART_StopBits_0_5:0.5 位停止位USART_StopBits_1:1 位停止位(最常用)USART_StopBits_1_5:1.5 位停止位USART_StopBits_2:2 位停止位
(3)校验方式(USART_Parity)
USART_Parity_No:无校验(最常用)USART_Parity_Even:偶校验USART_Parity_Odd:奇校验
(4)收发方向(USART_Mode)
USART_Mode_Tx:仅发送模式USART_Mode_Rx:仅接收模式USART_Mode_Tx | USART_Mode_Rx:全双工收发模式(最常用)
完整实验代码
#include "stm32f10x.h"

int main(void)
{
    // 开启USART1的时钟
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);
}
3.3 [串口]为串口初始化IO引脚
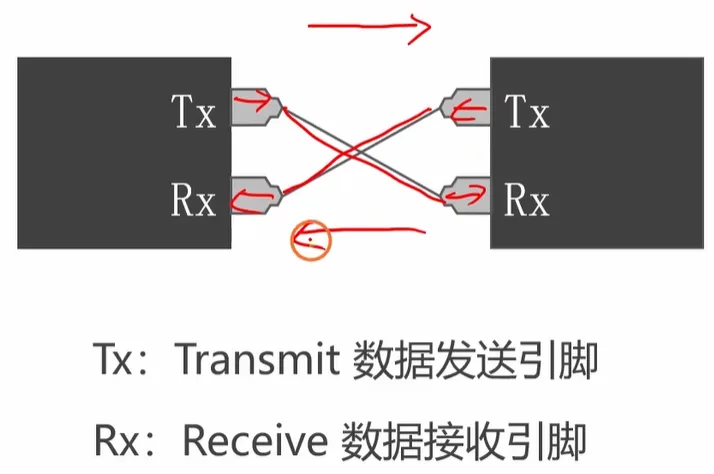
通信连接规则:两个设备串口通信时,引脚需交叉连接
- 设备 A 的 Tx ↔ 设备 B 的 Rx
- 设备 A 的 Rx ↔ 设备 B 的 Tx
USART模块的引脚
1. 核心通信引脚
- USARTx_Tx:发送引脚,负责将芯片内部的并行数据转换为串行比特流,向外发送。
- USARTx_Rx:接收引脚,负责从外部线路接收串行比特流,并转换为并行数据供芯片处理。
2. 硬件流控引脚(可选)
- USARTx_CTS(Clear To Send):清除发送,是输入信号。由接收设备发送,告知本设备 “我已准备好接收数据,你可以发送了”。
- USARTx_RTS(Request To Send):请求发送,是输出信号。由本设备发送,告知接收设备 “我已准备好接收你发来的数据,请你发送”。
3. 同步模式引脚(可选)
- USARTx_CK:同步模式下的时钟线,用于在同步通信时提供同步时钟信号(异步 UART 模式下不需要此引脚)。
STM32 USART1 引脚定位(LQFP48 封装)
| 引脚编号 | 引脚功能 | 串口角色 |
|---|---|---|
| PA9 | - | USART1_TX(发送) |
| PA10 | - | USART1_RX(接收) |
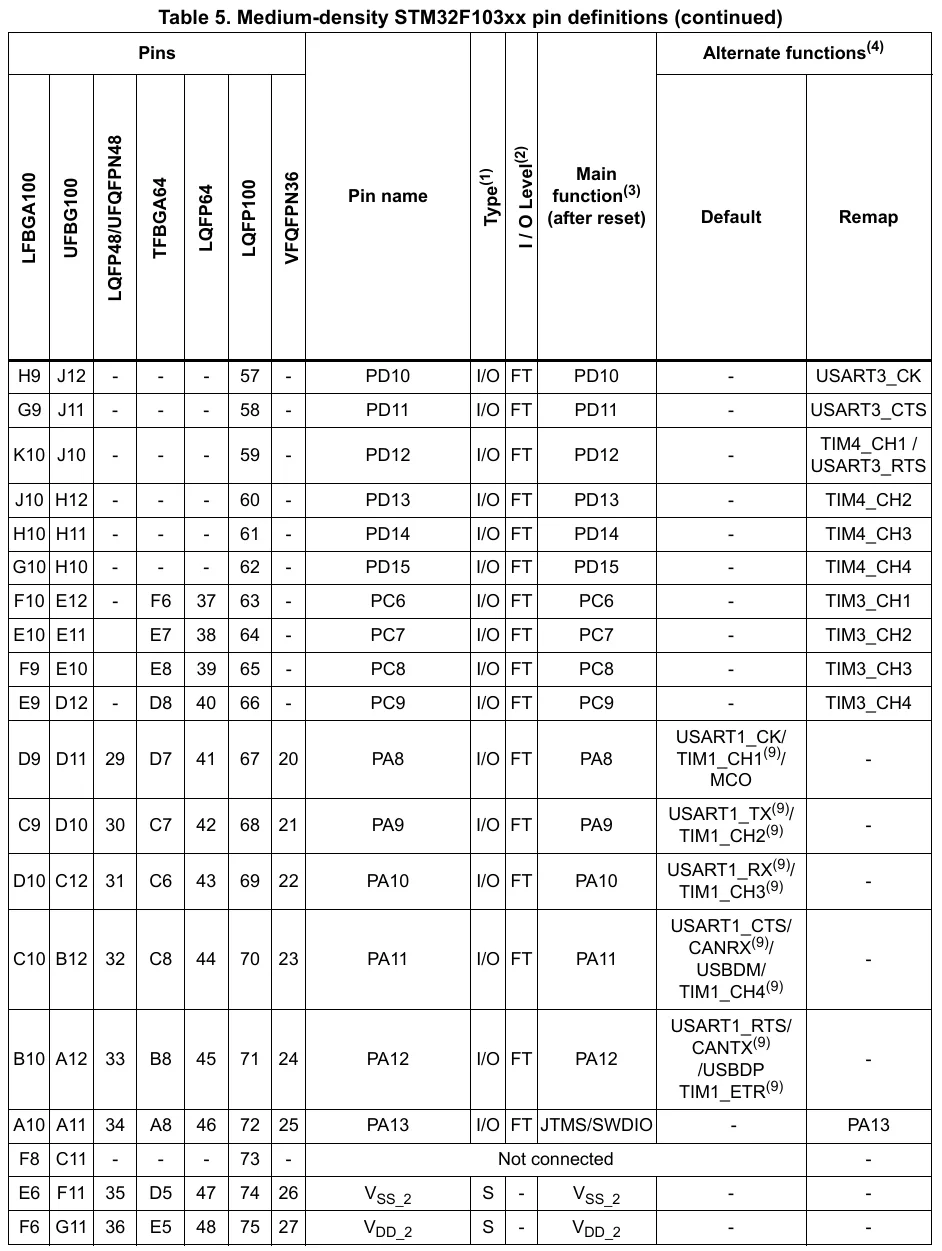
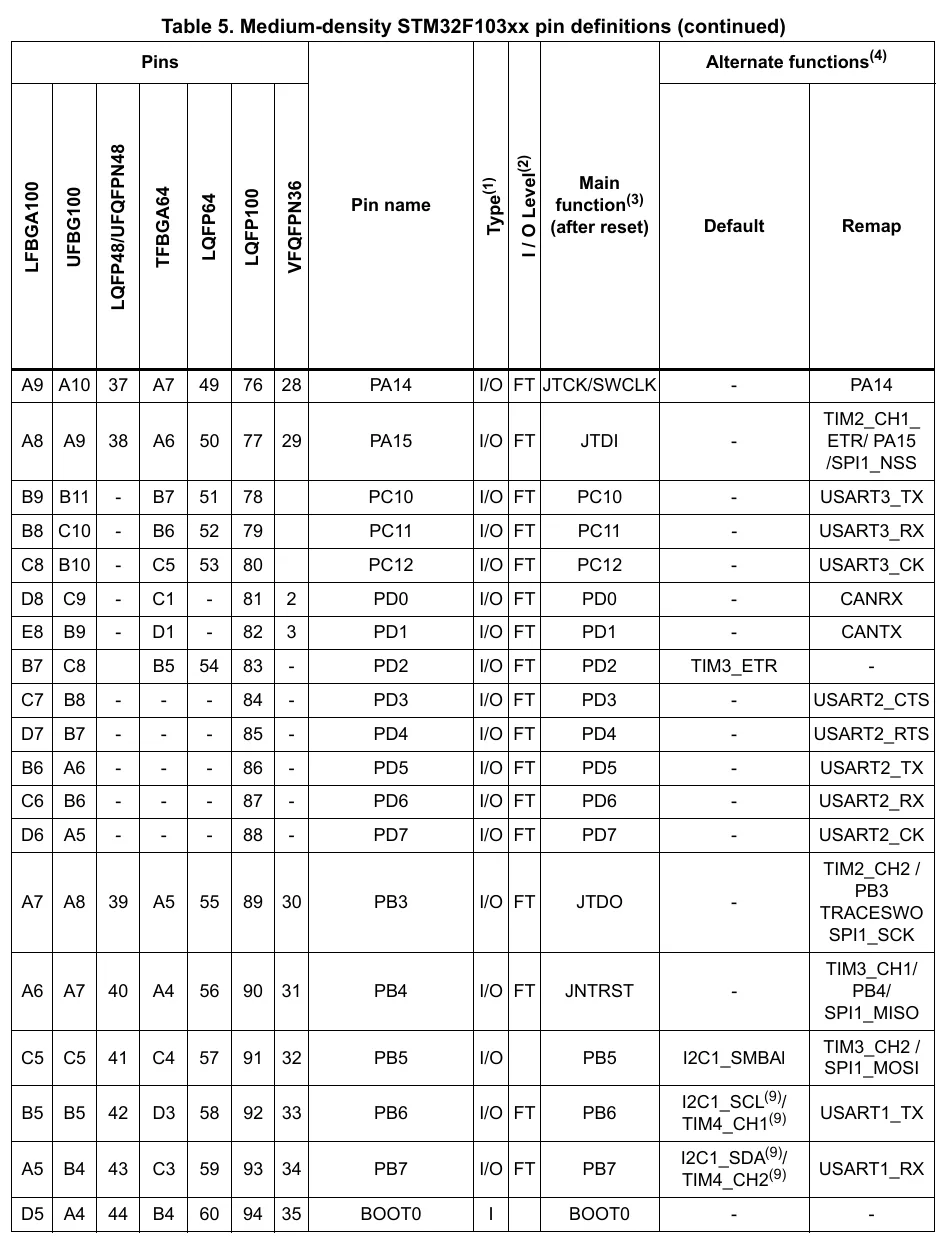
STM32 提供复用功能重映射机制,当 USART1 的默认通信引脚(PA9/Tx、PA10/Rx)被 GPIO、其他外设(如 TIM1、SPI1)占用时,可通过配置将 USART1 的 Tx/Rx 功能转移到备用引脚,保证串口通信正常。上述重映射引脚(PB6/PB7)仅适用于 LQFP48 封装的 STM32(如 F103C8T6),其他封装(如 LQFP64)需查阅对应数据手册
重映射表
IO配置表
一、USART 引脚与 GPIO 配置表
| USART 引脚 | 工作模式 | GPIO 配置 |
|---|---|---|
| USARTx_TX | 全双工模式 | 推挽复用输出(GPIO_Mode_AF_PP) |
| USARTx_TX | 半双工同步模式 | 推挽复用输出(GPIO_Mode_AF_PP) |
| USARTx_RX | 全双工模式 | 浮空输入或带上拉输入(GPIO_Mode_IN_FLOATING / GPIO_Mode_IPU) |
| USARTx_RX | 半双工同步模式 | 未用,可作为通用 I/O |
| USARTx_CK | 同步模式 | 推挽复用输出(GPIO_Mode_AF_PP) |
| USARTx_RTS | 硬件流量控制 | 推挽复用输出(GPIO_Mode_AF_PP) |
| USARTx_CTS | 硬件流量控制 | 浮空输入或带上拉输入(GPIO_Mode_IN_FLOATING / GPIO_Mode_IPU) |
二、USART 通信模式与连接方式
- 全双工模式
- 同时支持收发,Tx 和 Rx 交叉连接:
- 本设备 Tx → 对端 Rx
- 本设备 Rx → 对端 Tx
- 对应引脚:Tx(推挽复用输出)、Rx(浮空 / 上拉输入)
- 同时支持收发,Tx 和 Rx 交叉连接:
- 半双工同步模式
- 仅使用 Tx 线,单向传输,Rx 引脚未用,可作为普通 GPIO。
- 连接方式:本设备 Tx → 对端 Tx
- 同步模式
- 除 Tx、Rx 外,还需 CK 时钟线提供同步时钟。
- 连接方式:Tx、Rx 交叉连接,同时本设备 CK → 对端 CK
- 硬件流控模式
- 增加 CTS、RTS 引脚用于流量控制,需交叉连接:
- 本设备 RTS → 对端 CTS
- 本设备 CTS ← 对端 RTS
- 对应引脚:RTS(推挽复用输出)、CTS(浮空 / 上拉输入)
- 增加 CTS、RTS 引脚用于流量控制,需交叉连接:
编写代码(默认 PA9 PA10)
#include "stm32f10x.h"

int main(void)
{
    // 同时开启USART1和GPIOA的时钟(APB2总线,可合并调用)
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1 | RCC_APB2Periph_GPIOA, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // Tx PA9 复用输出推挽
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_9;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOA, &GPIO_InitStruct);

    // Rx PA10 输入上拉(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_10;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOA, &GPIO_InitStruct);

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);

    // 死循环(避免程序退出)
    while(1);
}
编写代码(重映射 PB6 PB7)
#include "stm32f10x.h"

int main(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);

    // 死循环(避免程序退出)
    while(1);
}
3.4 [串口]发送数据
TxE标志位
1. 全称与含义
- TxE:Transmit Data Register Empty(发送数据寄存器空)
- 作用:指示 USART 的 发送数据寄存器(TDR) 是否为空,是判断能否写入新数据的关键标志。
2. 状态规则
- 当 TDR 为空(无待发送数据)时,硬件自动将 TxE 置为 1(Bit_SET);
- 当 CPU 向 TDR 写入新数据后,硬件自动将 TxE 清为 0(Bit_RESET)。
3. 作用
在串口发送数据时,需先检查 TxE 标志,确保 TDR 为空后再写入数据,防止新写入的数据将原来待发送的数据覆盖。
TC标志位
1. 全称与含义
- TC:Transmit Complete(发送完成)
- 作用:指示 USART 的发送数据寄存器(TDR)和移位寄存器均为空,即一帧数据已经完全从硬件上发送到线路上,是判断 “数据是否真正发送完毕” 的关键标志。
2. 状态规则
- 当TDR 为空且移位寄存器也为空(所有数据都已移出)时,硬件自动将 TC 置为 1(Bit_SET);
- 当 CPU 向 TDR 写入新数据后,硬件自动将 TC 清为 0(Bit_RESET)。
3. 与 TxE 的核心区别
| 标志位 | 判断条件 | 应用场景 |
|---|---|---|
| TxE | 仅判断 TDR 是否为空 | 用于 “写入下一个字节”,避免覆盖未写入的数据 |
| TC | 判断 TDR 和移位寄存器都为空 | 用于 “确认数据真正发送到线路上”,如进入低功耗前必须确认发送完成 |
4. 应用
在需要确保数据完全发送后再执行后续操作(如关闭串口、进入停止模式)时,需检查 TC 标志
编程接口
USART_Cmd 函数笔记
1. 函数声明
void USART_Cmd(USART_TypeDef *USARTx, FunctionalState NewState);2. 参数说明
- USARTx:指定要操作的串口,如
USART1、USART2等。 - NewState:控制 USART 的使能 / 禁止状态:
ENABLE:使能 USART 模块,使其可以收发数据;DISABLE:禁止 USART 模块,使其停止工作。
3. 作用
USART_Cmd 是 USART 模块的总开关,用于控制整个串口模块的工作状态。
- 使能后,USART 的发送 / 接收电路、移位寄存器、状态标志(TxE、TC、RxNE 等)和中断才能正常工作;
- 禁止后,USART 模块停止工作,所有相关功能失效。
4. 关键注意事项
- USART 初始化(
USART_Init)后,必须调用USART_Cmd(USARTx, ENABLE)才能使串口真正工作; - 进入低功耗模式前,可调用
USART_Cmd(USARTx, DISABLE)关闭串口以节省功耗; - 该函数控制的是整个 USART 模块,而非单个引脚或通道。
USART_GetFlagStatus 函数笔记
1. 函数声明
FlagStatus USART_GetFlagStatus(USART_TypeDef *USARTx, uint16_t USART_FLAG);2. 参数说明
- USARTx:指定要操作的串口,如
USART1、USART2等。 - USART_FLAG:指定要查询的标志位,常用标志位包括:
USART_FLAG_TXE:发送数据寄存器空(TxE)USART_FLAG_RXNE:接收数据寄存器非空(RxNE)USART_FLAG_TC:发送完成(TC)USART_FLAG_PE:校验错误(PE)USART_FLAG_FE:帧错误(FE)USART_FLAG_NE:噪声错误(NE)USART_FLAG_ORE:溢出错误(ORE)
3. 返回值
RESET(0):标志位为 0,条件不满足;SET(1):标志位为 1,条件满足。
4. 作用
用于查询 USART 的各种状态标志位,判断当前串口的工作状态,是串口收发数据、错误检测的核心接口。
5. 示例代码
// 判断发送数据寄存器(TDR)是否为空,可写入新数据
if(USART_GetFlagStatus(USART1, USART_FLAG_TXE) == SET)
{
    // TDR为空,写入新数据
    USART_SendData(USART1, 'A');
}

// 判断一帧数据是否完全发送到线路上(发送完成)
if(USART_GetFlagStatus(USART1, USART_FLAG_TC) == SET)
{
    // 数据发送完成,可执行后续操作(如进入低功耗)
}
USART_SendData 函数笔记
1. 函数声明
void USART_SendData(USART_TypeDef *USARTx, uint16_t Data);2. 参数说明
- USARTx:指定要操作的串口,如
USART1、USART2等。 - Data:要发送的数据,虽然参数类型是
uint16_t,但在 8 位数据位模式下,仅使用低 8 位(高 8 位无效)。
3. 作用
将待发送的数据写入 USART 的发送数据寄存器(TDR),硬件会自动将数据从 TDR 加载到移位寄存器,并按波特率逐位发送到 Tx 线路上。
4. 典型使用示例(含 TxE 检查,避免覆盖数据)
// 等待发送数据寄存器(TDR)为空(TxE=1)
while(USART_GetFlagStatus(USART1, USART_FLAG_TXE) == RESET);
// 向TDR写入数据,启动发送
USART_SendData(USART1, 0x01); // 发送字节 0x01
5. 关键注意事项
- 写入 TDR 后,硬件会自动将 TxE 标志清 0,移位寄存器开始发送数据;
- 若需确保数据完全发送到线路上,需额外检查 TC 标志(
USART_FLAG_TC); - 该函数仅负责 “写入数据到 TDR”,不等待发送完成,需配合状态标志位使用。
编写代码
自定义函数模块
// @作用: 使用串口一次性发送多个字节
// @参数: pData - 要发送的数据;Size - 字节的数量
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size)
{
    for(uint32_t i = 0; i < Size; i++)
    {
        // #1. 等待发送数据寄存器空(TxE=1)
        while(USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET);
        // #2. 将数据写入发送数据寄存器,启动发送
        USART_SendData(USARTx, pData[i]);
    }
    // #3. 等待所有数据完全发送到线路上(TC=1)
    while(USART_GetFlagStatus(USARTx, USART_FLAG_TC) == RESET);
}
完整实验代码
#include "stm32f10x.h"

// 函数声明
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size);

int main(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);

    // 发送数据
    uint8_t bytesToSend[] = {1, 2, 3, 4, 5};
    My_USART_SendBytes(USART1, bytesToSend, 5);

    // 死循环(避免程序退出)
    while(1);
}

// 函数实现
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size)
{
    for(uint32_t i = 0; i < Size; i++)
    {
        // #1. 等待发送数据寄存器空(TxE=1)
        while(USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET);
        // #2. 将数据写入发送数据寄存器,启动发送
        USART_SendData(USARTx, pData[i]);
    }
    // #3. 等待所有数据完全发送到线路上(TC=1)
    while(USART_GetFlagStatus(USARTx, USART_FLAG_TC) == RESET);
}
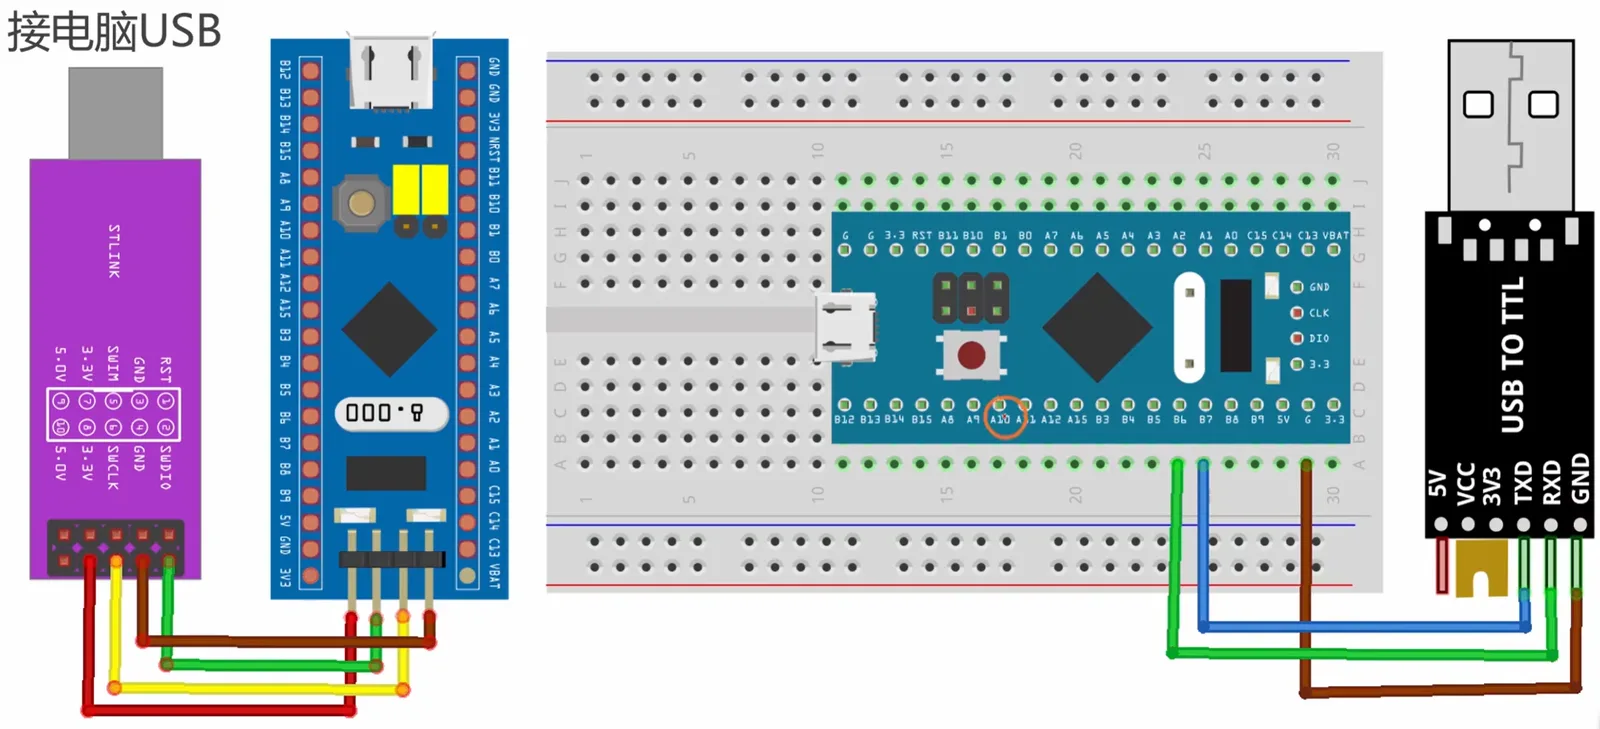
连接电路
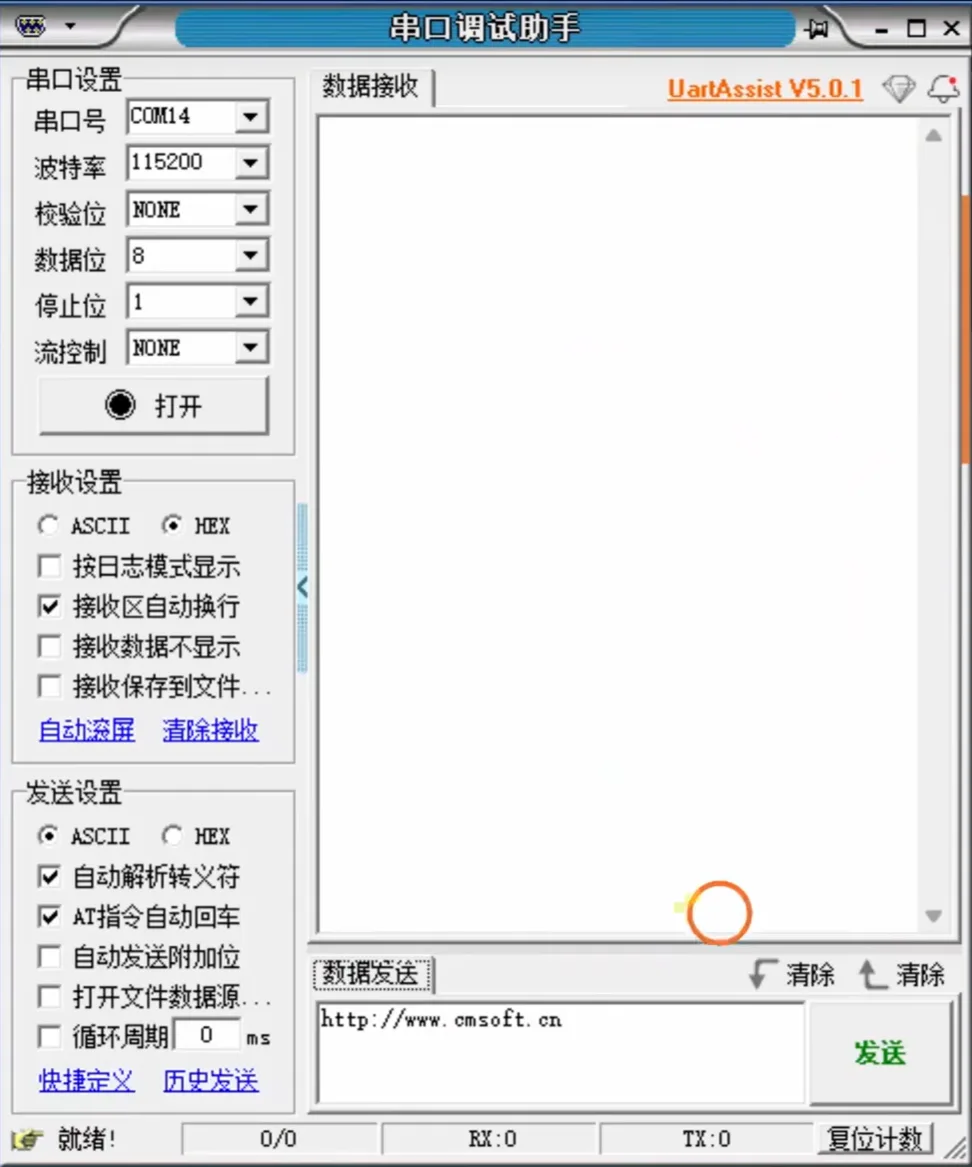
下载串口调试助手
3.5 [串口]格式化打印字符串
重写代码
#include "stm32f10x.h"

// 函数声明
/*
   简介 通过串口发送字节
   参数 USARTx: 填写串口名称
   参数 pData: 需要发送的数据
   参数 Size: 发送数据的数量,单位字节
*/
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size);
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();

    // 发送数据
    uint8_t bytesToSend[] = {1, 2, 3, 4, 5};
    My_USART_SendBytes(USART1, bytesToSend, 5);

    // 死循环(避免程序退出)
    while(1);
}

// 函数实现
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size)
{
    for(uint32_t i = 0; i < Size; i++)
    {
        // #1. 等待发送数据寄存器空(TxE=1)
        while(USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET);
        // #2. 将数据写入发送数据寄存器,启动发送
        USART_SendData(USARTx, pData[i]);
    }
    // #3. 等待所有数据完全发送到线路上(TC=1)
    while(USART_GetFlagStatus(USARTx, USART_FLAG_TC) == RESET);
}

void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
格式化字符串的编程原理
一、常规 printf 的执行流程
- 格式化字符串生成:
printf根据格式控制符(如%s)拼接出完整字符串(例:Hi, Tom! Nice to meet you! \r\n)。 - 底层输出:通过库函数
fputc将格式化后的字符逐个发送到控制台。
二、重定向核心:重写fputc弱函数
1. 原函数特性
库中fputc为弱函数(_weak),默认实现是将字符发送到控制台,原型:
_weak int fputc(int ch, FILE *f)
{
    // 发送到控制台
}
2. 重写逻辑
通过重写fputc,替换原逻辑为通过串口发送字符,原型修改为:
int fputc(int ch, FILE *f)
{
    // 通过串口发送出去
}
// 定义字符串
const char *strName = "Tom";
// 格式化输出(底层会调用fputc)
printf("Hi, %s! Nice to meet you! \r\n", strName);重写 fputc 函数
#include "stdio.h"

int fputc(int ch, FILE *f)
{
    // #1. 等待发送数据寄存器为空
    while(USART_GetFlagStatus(USART1, USART_FLAG_TXE) == RESET);
    // #2. 写入数据寄存器当中
    USART_SendData(USART1, (uint8_t)ch);
    return ch;
}
测试代码
#include "stm32f10x.h"
#include "stdio.h"

// 函数声明
/*
   简介 通过串口发送字节
   参数 USARTx: 填写串口名称
   参数 pData: 需要发送的数据
   参数 Size: 发送数据的数量,单位字节
*/
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size);
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();

    printf("hello world");

    // 死循环(避免程序退出)
    while(1);
}

// 函数实现
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size)
{
    for(uint32_t i = 0; i < Size; i++)
    {
        // #1. 等待发送数据寄存器空(TxE=1)
        while(USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET);
        // #2. 将数据写入发送数据寄存器,启动发送
        USART_SendData(USARTx, pData[i]);
    }
    // #3. 等待所有数据完全发送到线路上(TC=1)
    while(USART_GetFlagStatus(USARTx, USART_FLAG_TC) == RESET);
}

void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}

int fputc(int ch, FILE *f)
{
    // #1. 等待发送数据寄存器为空
    while(USART_GetFlagStatus(USART1, USART_FLAG_TXE) == RESET);
    // #2. 写入数据寄存器当中
    USART_SendData(USART1, (uint8_t)ch);
    return ch;
}
格式化时间字符串
uint32_t currentTick = GetTick(); // 获取当前的时间,GetTick是已封装好的函数

// 对1000取余得到毫秒
uint32_t miliseconds = currentTick % 1000;
// 1000取整
currentTick /= 1000;
// 重复以上操作,得到秒,分钟,小时
uint32_t seconds = currentTick % 60;       currentTick /= 60;
uint32_t minute  = currentTick % 60;       currentTick /= 60;
uint32_t hour    = currentTick;

printf("%02u:%02u:%02u.%03u\r\n", hour, minute, seconds, miliseconds);
完整实验代码
#include "stm32f10x.h"
#include "stdio.h"
#include "delay.h"

// 函数声明
/*
   简介 通过串口发送字节
   参数 USARTx: 填写串口名称
   参数 pData: 需要发送的数据
   参数 Size: 发送数据的数量,单位字节
*/
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size);
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    Delay_Init();
    My_USART1_Init();

    printf("hello world");

    // 死循环(避免程序退出)
    while(1)
    {
        uint32_t currentTick = GetTick(); // 获取当前的时间,GetTick是已封装好的函数

        uint32_t miliseconds = currentTick % 1000; currentTick /= 1000;
        uint32_t seconds = currentTick % 60;       currentTick /= 60;
        uint32_t minute  = currentTick % 60;       currentTick /= 60;
        uint32_t hour    = currentTick;

        printf("%02u:%02u:%02u.%03u\r\n", hour, minute, seconds, miliseconds);

        // 每隔100ms打印一次
        Delay(100);
    }
}

// 函数实现
void My_USART_SendBytes(USART_TypeDef *USARTx, uint8_t *pData, uint16_t Size)
{
    for(uint32_t i = 0; i < Size; i++)
    {
        // #1. 等待发送数据寄存器空(TxE=1)
        while(USART_GetFlagStatus(USARTx, USART_FLAG_TXE) == RESET);
        // #2. 将数据写入发送数据寄存器,启动发送
        USART_SendData(USARTx, pData[i]);
    }
    // #3. 等待所有数据完全发送到线路上(TC=1)
    while(USART_GetFlagStatus(USARTx, USART_FLAG_TC) == RESET);
}

void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}

int fputc(int ch, FILE *f)
{
    // #1. 等待发送数据寄存器为空
    while(USART_GetFlagStatus(USART1, USART_FLAG_TXE) == RESET);
    // #2. 写入数据寄存器当中
    USART_SendData(USART1, (uint8_t)ch);
    return ch;
}
3.6 [串口]接收数据
RxNE 标志位
- 标志位名称:RxNE(Receive Data Register Not Empty)
- 中文含义:接收数据寄存器非空
- 功能说明:当接收数据寄存器(RDR)中存在未被读取的数据时,RxNE 标志位被硬件置为 1;当 RDR 为空时,RxNE 标志位为 0。
接收代码的编写方法
USART 接收数据函数笔记
- 函数原型:
uint16_t USART_ReceiveData(USARTTypeDef *USARTx); - 参数说明:
USARTx为串口名称(如 USART1、USART2 等) - 函数作用:从 USART 的接收数据寄存器(RDR)中读取接收到的数据
// #1. 等待接收数据寄存器非空
while(USART_GetFlagStatus(USARTx, USART_FLAG_RXNE) == RESET);

// #2. 接收数据
uint8_t btyeRcvd = USART_ReceiveData(USARTx);

// #3. 处理数据
...
使用串口控制 LED
完整实验代码
#include "stm32f10x.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数
// 初始化板载LED灯
void My_OnBoardLED_Init(void);

int main(void)
{
    My_USART1_Init();
    My_OnBoardLED_Init();

    // 死循环(避免程序退出)
    while(1)
    {
        // #1. 等待接收数据寄存器RDR非空
        while(USART_GetFlagStatus(USART1, USART_FLAG_RXNE) == RESET);

        // #2. 读取数据
        uint8_t byteRcvd = USART_ReceiveData(USART1);

        // #3. 对数据进行处理
        if(byteRcvd == '0')
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET); // 灭灯
        else if(byteRcvd == '1')
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET); // 亮灯
    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}

void My_OnBoardLED_Init(void)
{
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitTypeDef GPIO_InitStruct;
    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOC, &GPIO_InitStruct);

    GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
}
错误标志位
| 标志位 | 英文全称 | 中文含义 | 触发条件 |
|---|---|---|---|
| PE | Parity Error | 奇偶校验错误 | 当接收数据的奇偶校验位与配置的校验模式不匹配时,该标志位置 1。 |
| FE | Framing Error | 帧错误 | 检测到接收数据的停止位不正确(缺失或电平错误)时,该标志位置 1。 |
| NE | Noise Error | 噪声错误 | 检测到接收信号中存在噪声干扰,导致采样值异常时,该标志位置 1。 |
| ORE | Overrun Error | 溢出错误 | 前一个接收数据还未被读取,新的数据又到达接收寄存器时,该标志位置 1。 |
3.7 [串口]封装常用功能
MyLib 文件夹简介
自己封装的库。
.c是原文件,.h是头文件。
串口发送相关的函数
将鼠标放在函数上,点击键盘上端的F12,跳转到函数的封装界面。
| 函数原型 | 功能说明 |
|---|---|
void My_USART_SendByte(...); |
发送一个字节 |
void My_USART_SendBytes(...); |
发送多个字节 |
void My_USART_SendChar(...); |
发送一个字符 |
void My_USART_SendString(...); |
发送字符串 |
void My_USART_Printf(...); |
发送格式化字符串 |
My_USART_SendByte
#include "stm32f10x.h"
#include "usart.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();
    My_USART_SendByte(USART1, 0x5a);

    // 死循环(避免程序退出)
    while(1)
    {

    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
My_USART_SendBytes
#include "stm32f10x.h"
#include "usart.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();
    // My_USART_SendByte(USART1, 0x5a);
    uint8_t byteArray[] = {1, 2, 3, 4, 5};
    My_USART_SendBytes(USART1, byteArray, 5);

    // 死循环(避免程序退出)
    while(1)
    {

    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
My_USART_SendChar
#include "stm32f10x.h"
#include "usart.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();

    My_USART_SendChar(USART1, 'a');

    // 死循环(避免程序退出)
    while(1)
    {

    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
My_USART_SendString
#include "stm32f10x.h"
#include "usart.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();

    My_USART_SendString(USART1, "Hello World. \r\n");

    // 死循环(避免程序退出)
    while(1)
    {

    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
My_USART_Printf
#include "stm32f10x.h"
#include "usart.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();

    const char *strName = "Tom";
    My_USART_Printf(USART1, "Hi, %s! Nice to meet you! \r\n", strName);

    // 死循环(避免程序退出)
    while(1)
    {

    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
串口接收相关的函数
| 函数原型 | 功能说明 |
|---|---|
... My_USART_ReceiveByte(...); |
接收一个字节 |
... My_USART_ReceiveBytes(...); |
接收多个字节 |
... My_USART_ReceiveLine(...); |
接收一行字符串 |
My_USART_ReceiveByte
#include "stm32f10x.h"
#include "usart.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();

    GPIO_InitTypeDef GPIO_InitStruct;
    RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE);

    GPIO_InitStruct.GPIO_Pin = GPIO_Pin_13;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_Out_OD;
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_2MHz;
    GPIO_Init(GPIOC, &GPIO_InitStruct);

    // 死循环(避免程序退出)
    while(1)
    {
        char c = My_USART_ReceiveByte(USART1);
        if(c == '0')
        {
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_SET);
        }
        else if(c == '1')
        {
            GPIO_WriteBit(GPIOC, GPIO_Pin_13, Bit_RESET);
        }
    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
My_USART_ReceiveBytes
My_USART_ReceiveLine
#include "stm32f10x.h"
#include "usart.h"

// 函数声明
/*
   简介 对USART1进行初始化
   PB6 - Tx
   PB7 - Rx
   波特率115200,8位校验位,1位停止位,无校验位,数据收发方向:双向
*/
void My_USART1_Init(void);	// 将初始化操作封装成函数

int main(void)
{
    My_USART1_Init();

    // 死循环(避免程序退出)
    while(1)
    {
        char buffer[100];

        if(My_USART_ReceiveLine(USART1, buffer, 100, LINE_SEPERATOR_CRLF, -1) == 0)
        {
            My_USART_SendString(USART1, buffer);
        }
    }
}

// 函数实现
void My_USART1_Init(void)
{
    // 同时开启时钟
    RCC_APB2PeriphClockCmd(
        RCC_APB2Periph_USART1 |  // USART1时钟
        RCC_APB2Periph_AFIO |    // 重映射必须开启AFIO时钟
        RCC_APB2Periph_GPIOB,    // GPIOB时钟(PB6/PB7)
        ENABLE
    );

    // 定义USART初始化结构体
    USART_InitTypeDef USART_InitStruct;

    // 配置USART1重映射:USART1_REMAP=1,将TX/RX从PA9/PA10切换到PB6/PB7,必须在GPIO初始化前
    GPIO_PinRemapConfig(GPIO_Remap_USART1, ENABLE);

    // 定义GPIO初始化结构体
    GPIO_InitTypeDef GPIO_InitStruct;

    // 配置PB6(USART1_TX):复用推挽输出
    GPIO_InitStruct.GPIO_Pin   = GPIO_Pin_6;
    GPIO_InitStruct.GPIO_Mode  = GPIO_Mode_AF_PP; // 复用推挽输出模式
    GPIO_InitStruct.GPIO_Speed = GPIO_Speed_10MHz; // 最大输出速度
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置PB7(USART1_RX):上拉输入(也可配置为浮空输入)
    GPIO_InitStruct.GPIO_Pin  = GPIO_Pin_7;
    GPIO_InitStruct.GPIO_Mode = GPIO_Mode_IPU; // 上拉输入模式
    GPIO_Init(GPIOB, &GPIO_InitStruct);

    // 配置波特率为115200
    USART_InitStruct.USART_BaudRate = 115200;
    // 配置为收发双向模式
    USART_InitStruct.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;
    // 配置数据位长度为8位
    USART_InitStruct.USART_WordLength = USART_WordLength_8b;
    // 配置无校验位
    USART_InitStruct.USART_Parity = USART_Parity_No;
    // 配置停止位为1位
    USART_InitStruct.USART_StopBits = USART_StopBits_1;

    USART_InitStruct.USART_HardwareFlowControl = USART_HardwareFlowControl_None;	// 无硬件流控

    // 初始化USART1
    USART_Init(USART1, &USART_InitStruct);

    // USART1 配置后必须显式使能,否则串口处于禁用状态
    USART_Cmd(USART1, ENABLE);
}
本文由 FormerlyXZ 创作, 采用CC BY-NC-SA 4.0 许可协议。
转载请注明出处,禁止商业使用。
评论
评论由 Giscus提供。首次评论需要在评论框里登录一次 GitHub(与页头的站点登录互相独立,这是浏览器安全限制), 之后当前浏览器会记住,不用反复登录;评论框里可以直接粘贴图片、拖入 PDF 等附件(GitHub 会帮你存好)。